Novembre 2025 – mai 2026 · reprise bientôt
D.E.D.A.L
Drone Expérimental à Décollage et Atterrissage Localisé. Il décolle et se pose à la verticale comme un hélicoptère, puis bascule ses moteurs pour voler comme un avion.
- Masse en vol
- Environ 2,4 kg
- Moteurs
- 2 × T-Motor MN5008, hélices 18″
- Batterie
- Li-ion 6S, 4,5 Ah
- Poussée maximale
- Environ 3,5 fois son poids
Deux modes de vol
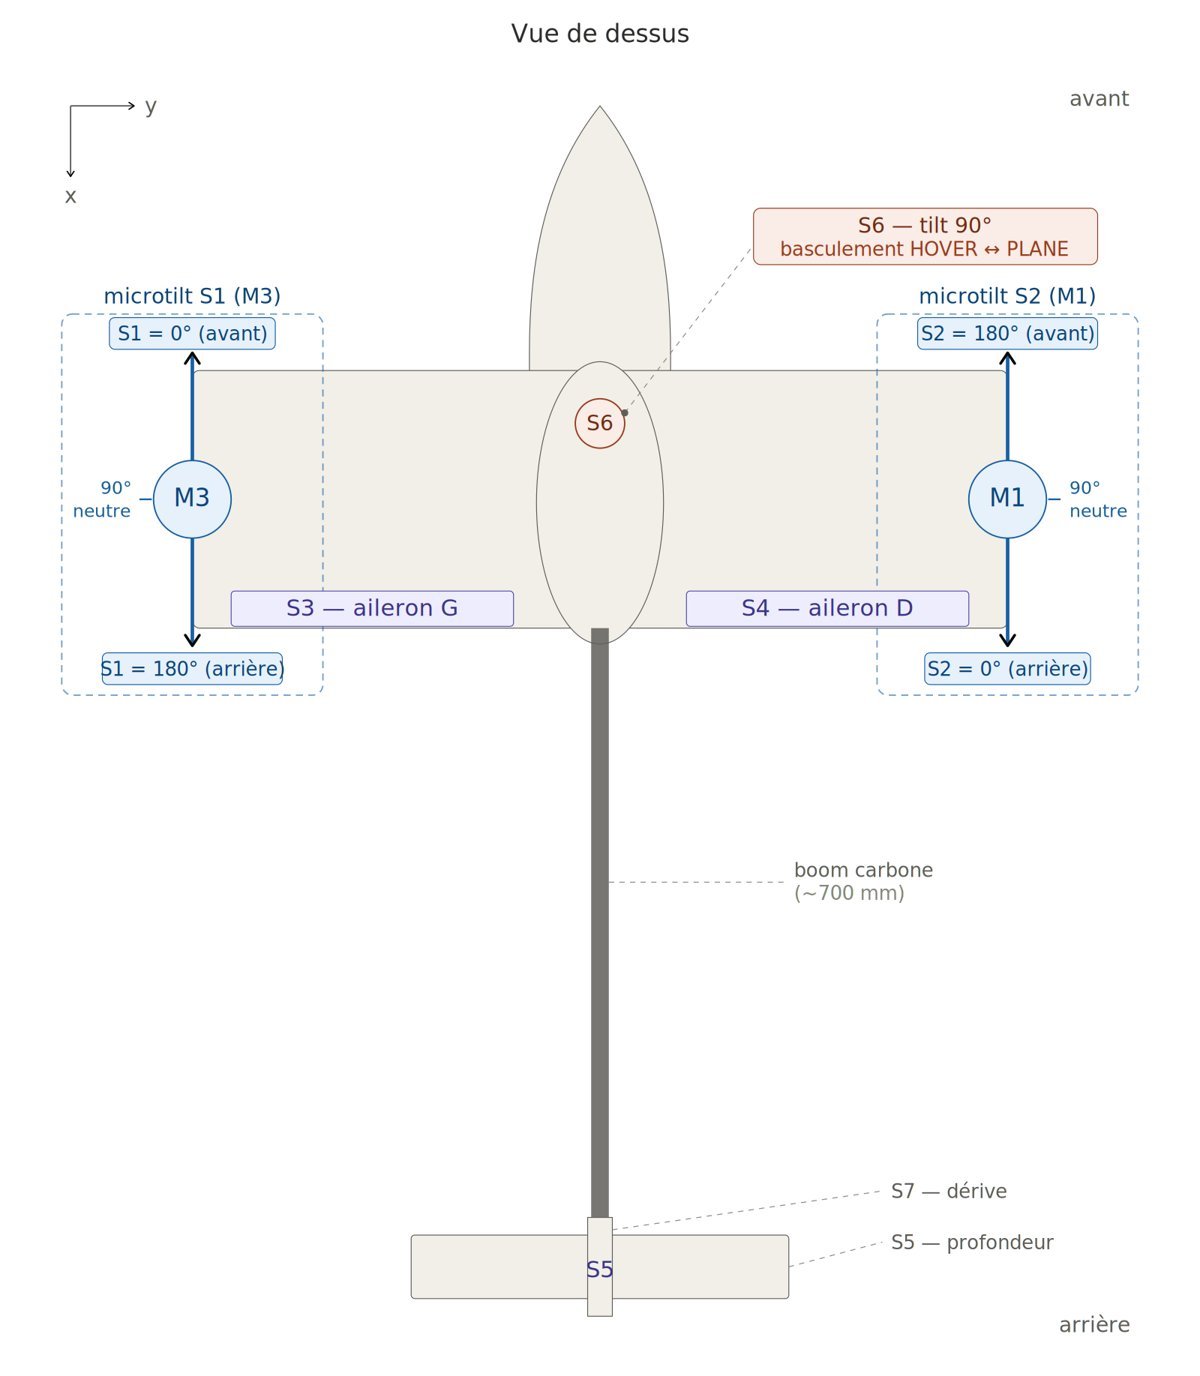
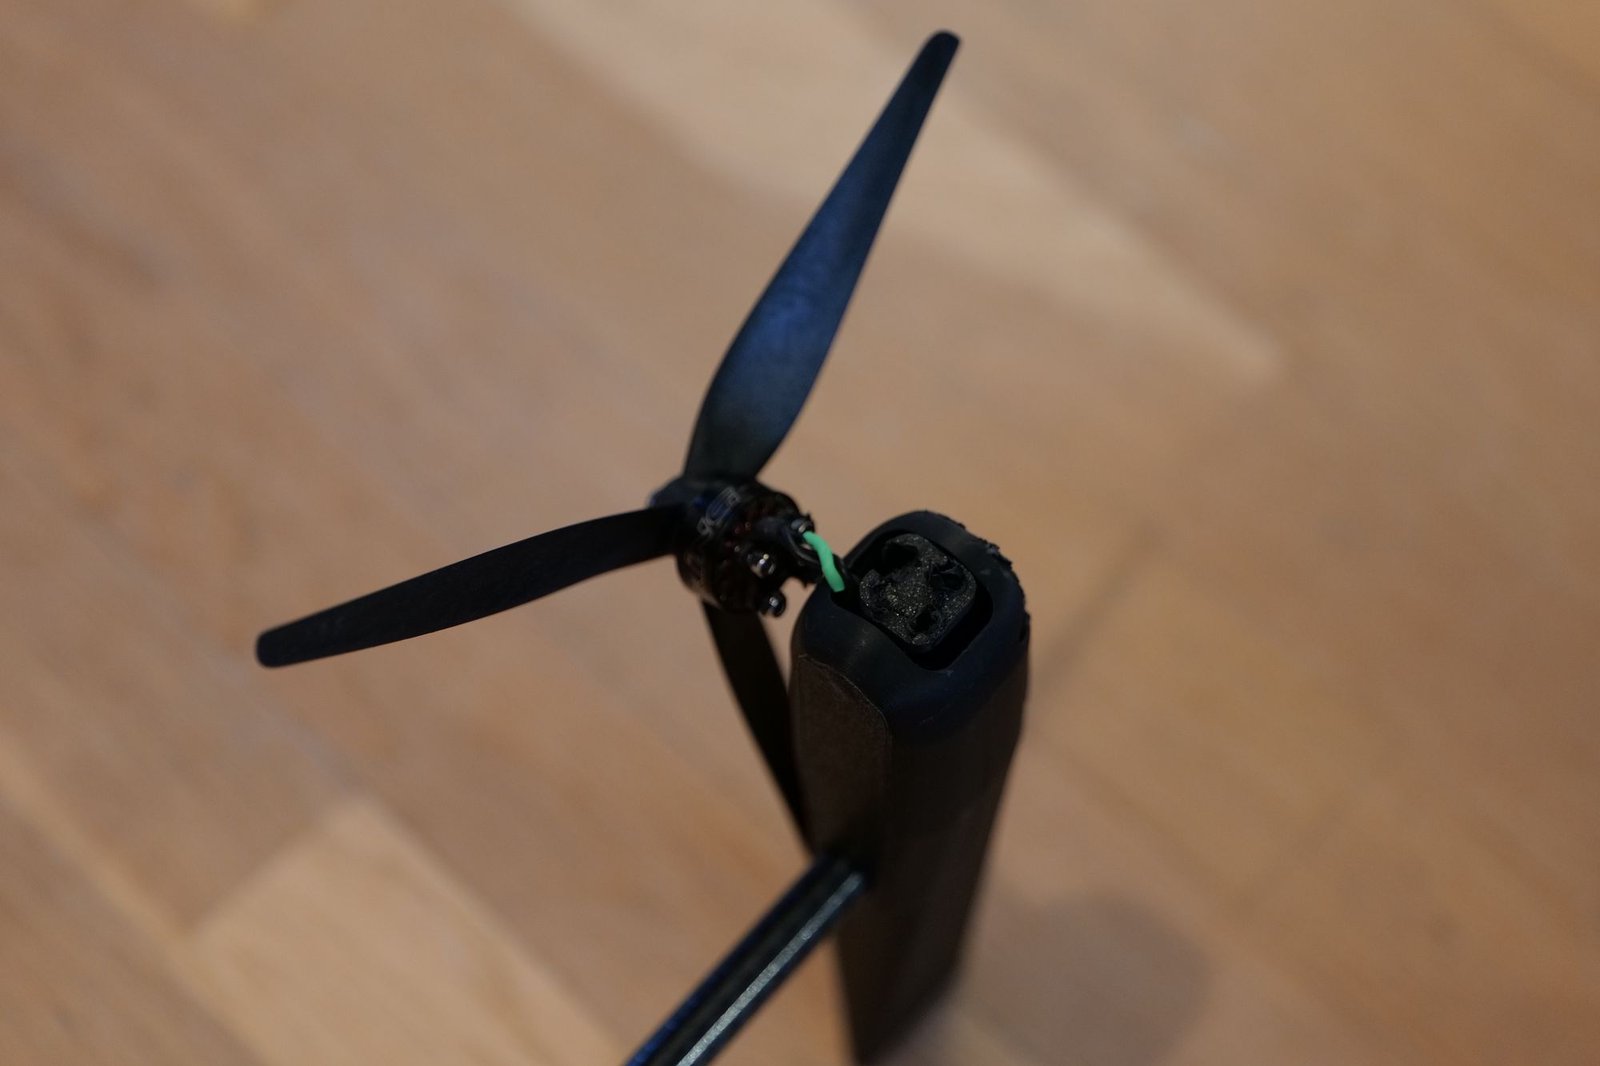
Les deux moteurs sont placés en bout d’aile. En vol stationnaire, ils tirent vers le haut et le drone tient en l’air comme un hélicoptère ; chaque moteur s’incline de quelques degrés, indépendamment de l’autre, pour piloter l’appareil.
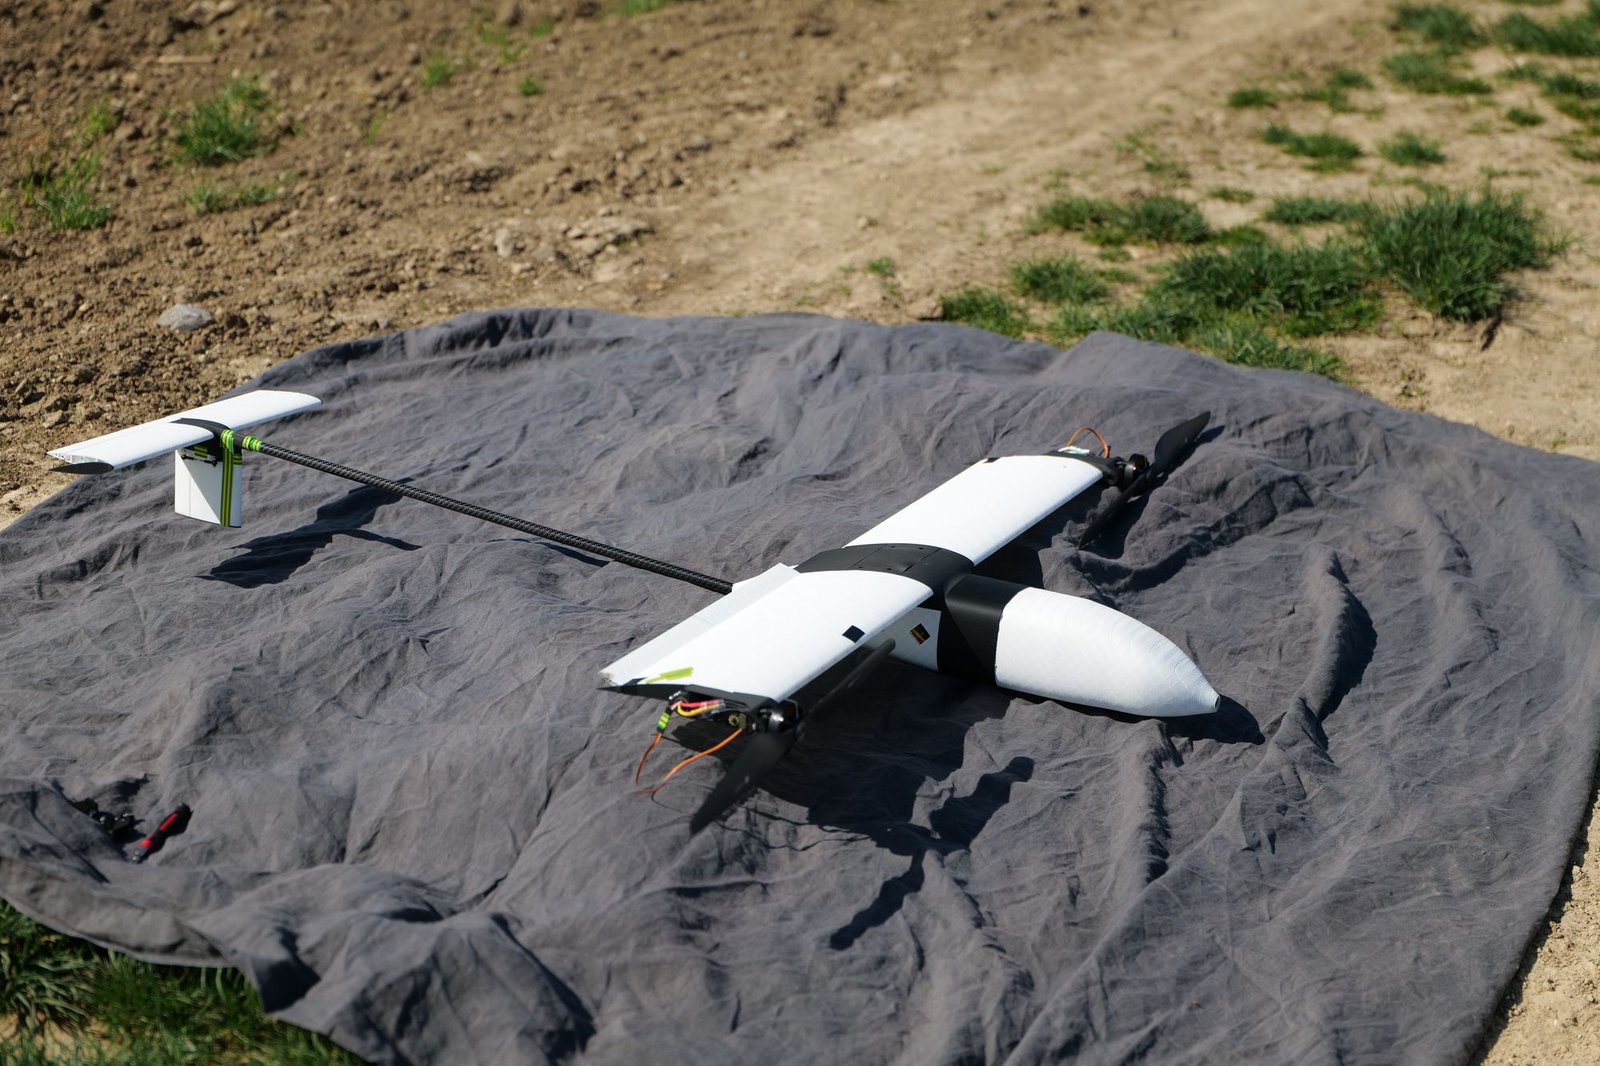
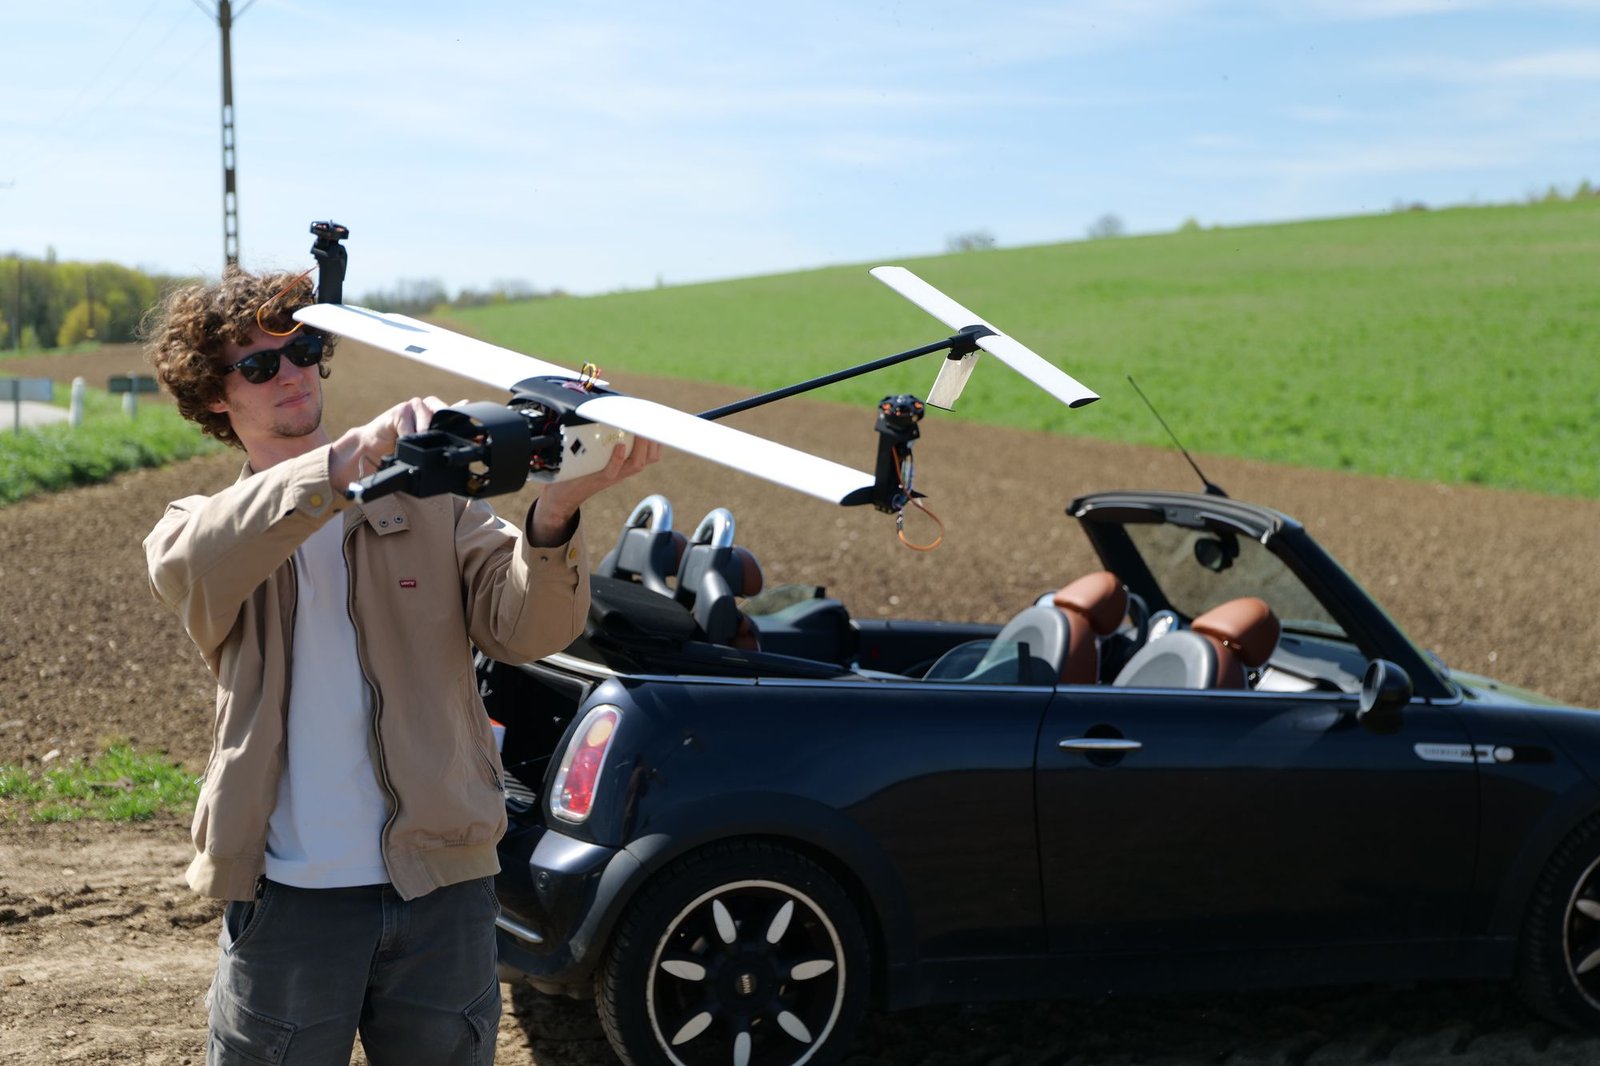
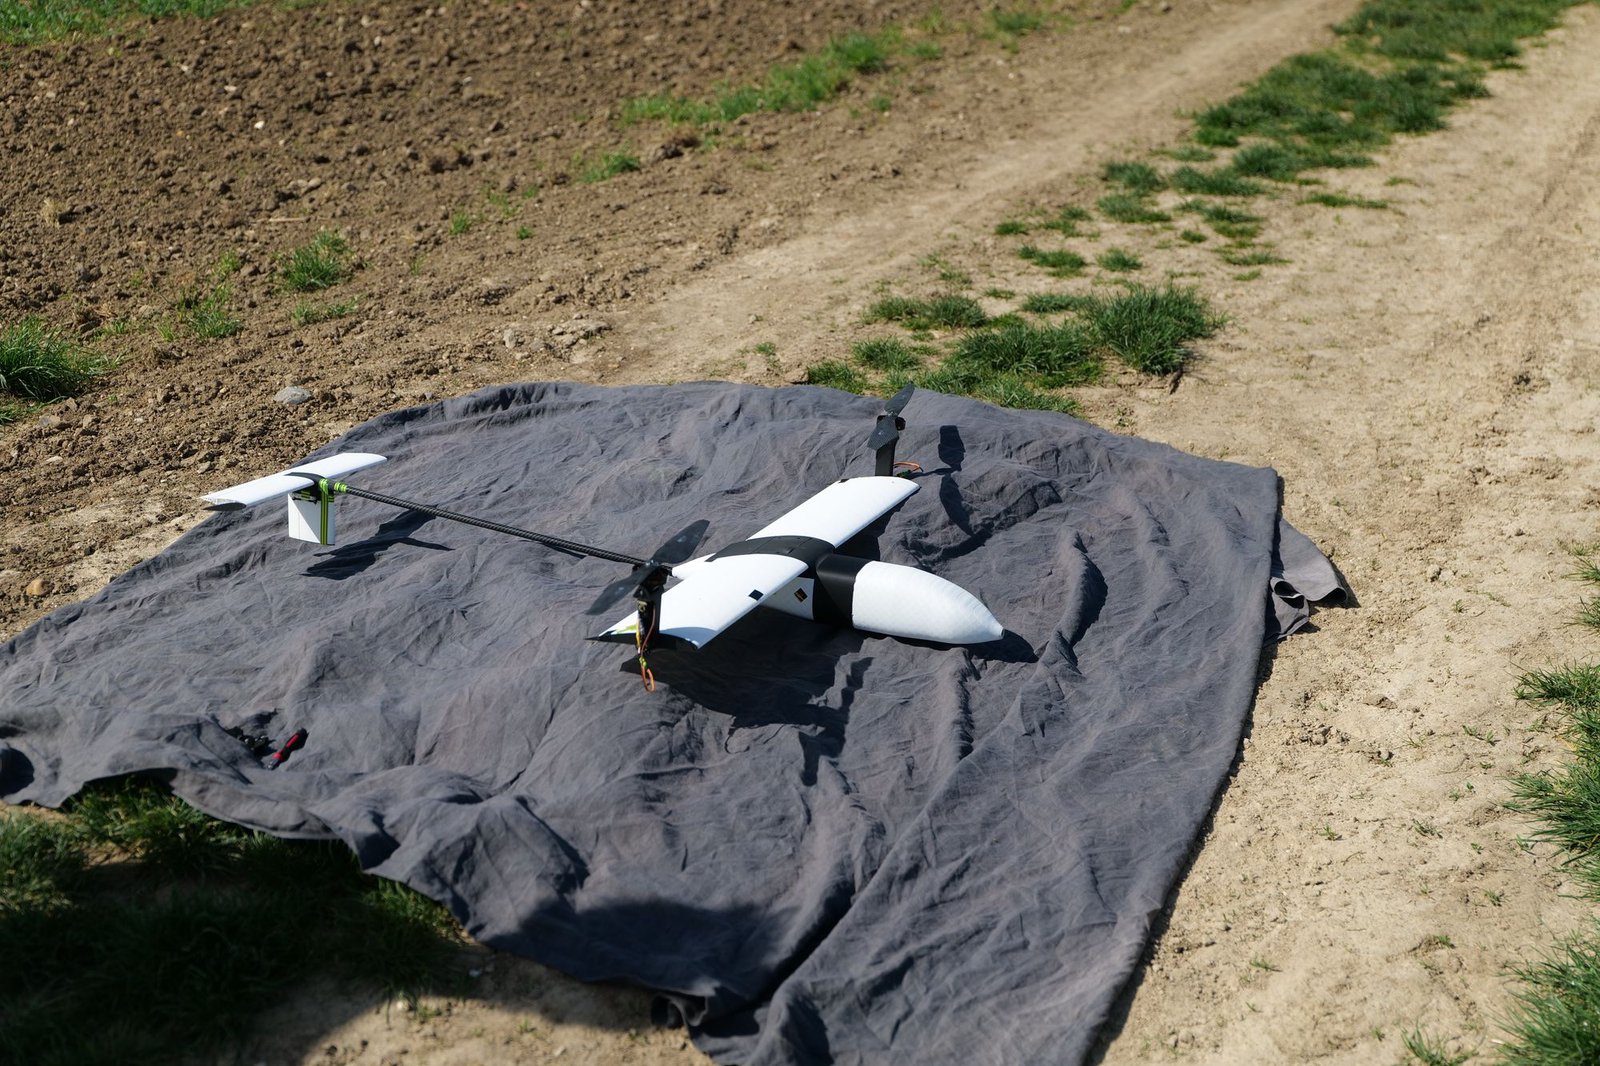
Un servo central fait ensuite basculer les deux moteurs de 90° : ils tirent alors vers l’avant, l’aile porte le drone, et il se pilote comme un avion avec ses ailerons, sa profondeur et sa dérive, au bout d’une poutre en carbone d’environ 70 cm.
Construit et programmé à la main
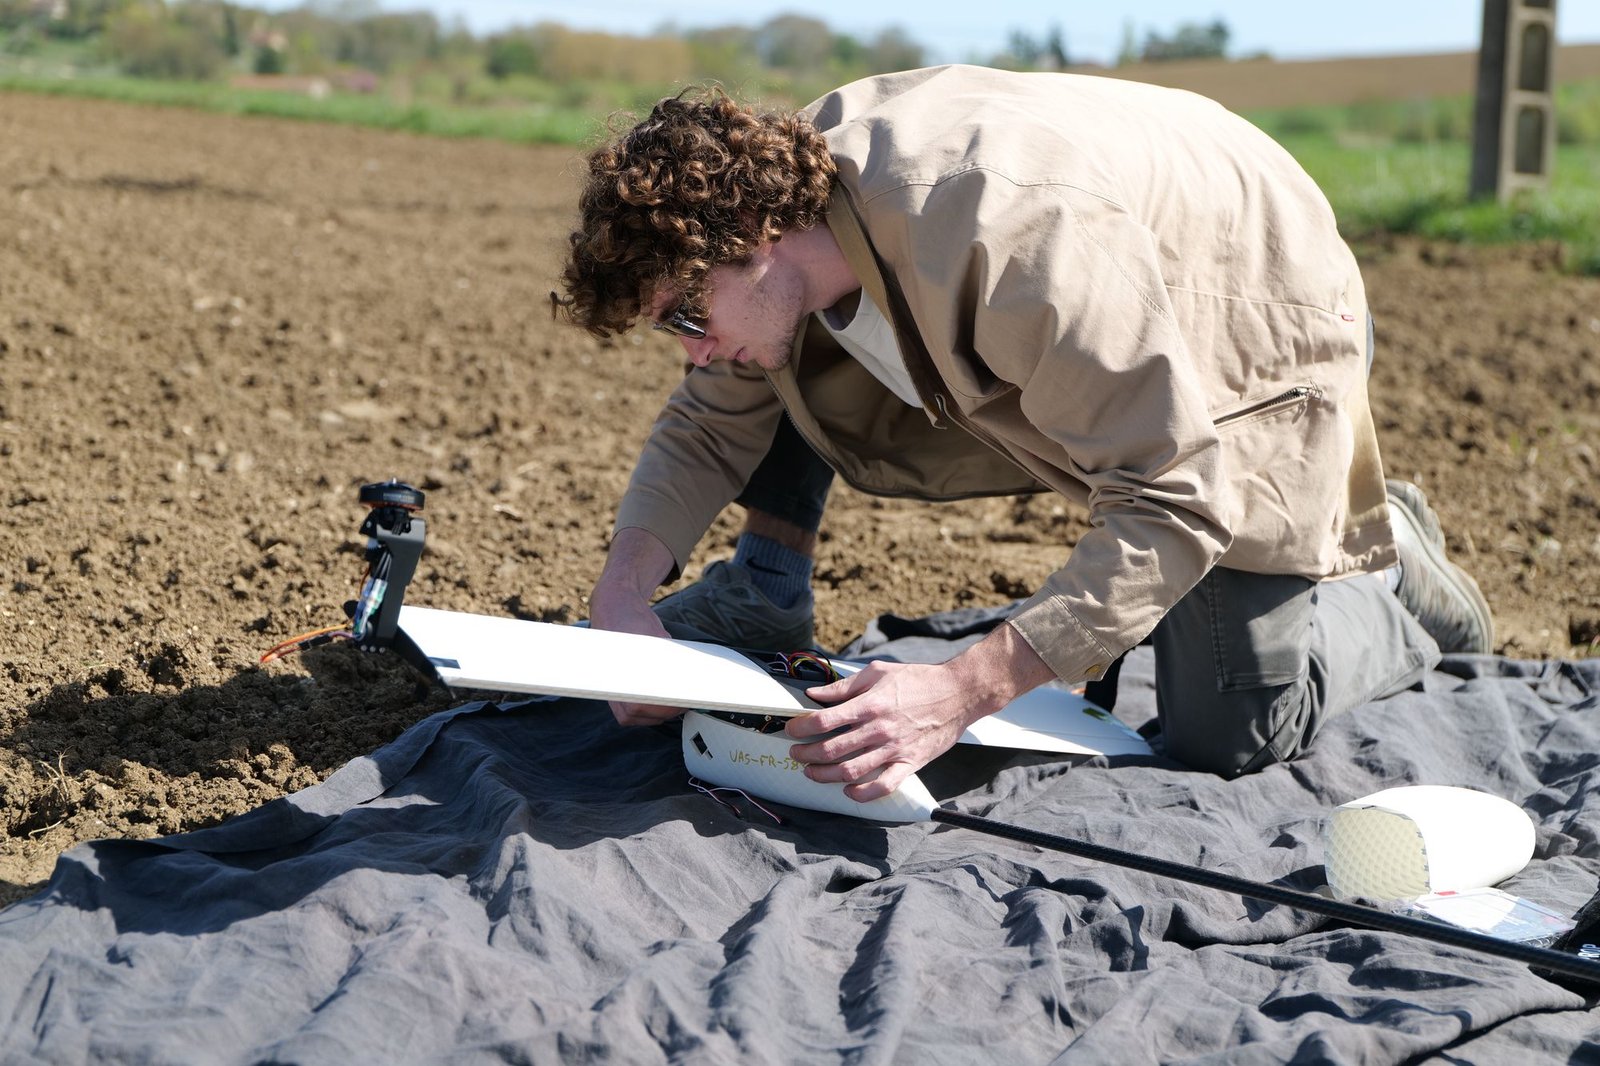
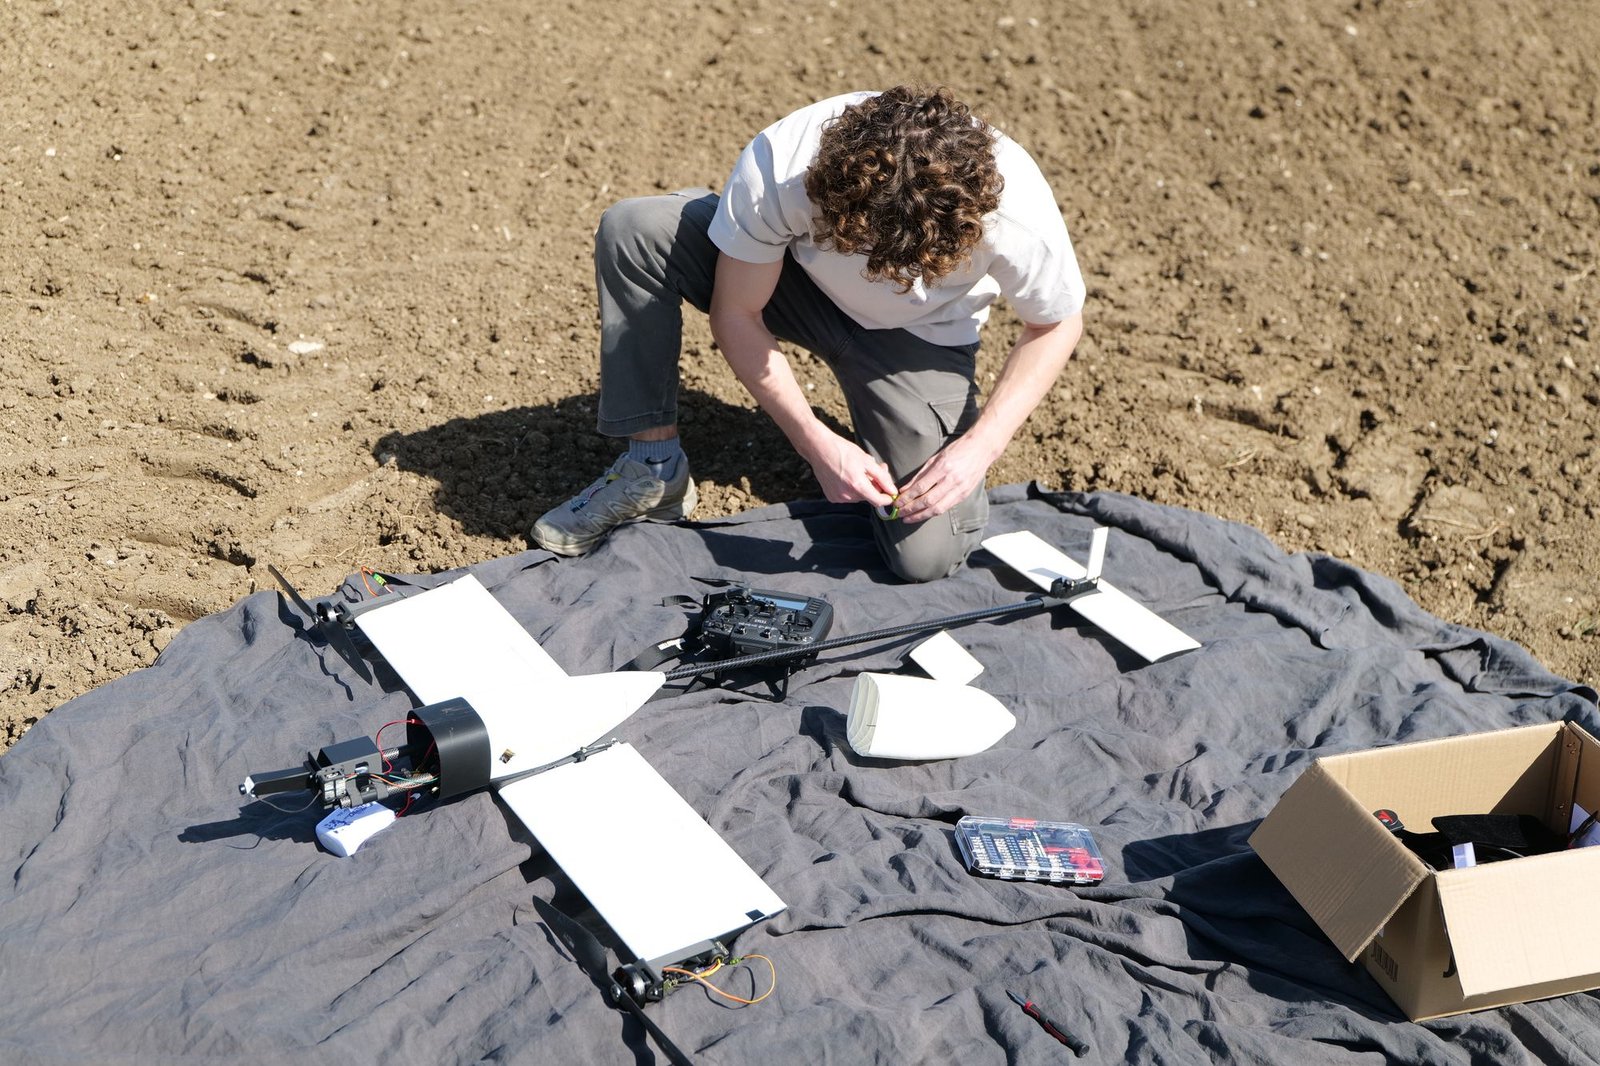
La structure est imprimée en 3D : fuselage, aile, supports moteurs et mécanisme de basculement. L’aile a été étudiée sous XFLR5 et en simulation numérique, et le couple moteur-hélice choisi à partir des courbes mesurées du fabricant : en vol stationnaire, chaque moteur tourne à environ 45 % des gaz.
Le cerveau est une carte Teensy avec dRehmFlight, un contrôleur de vol libre pour VTOL, modifié pour ce drone : lois de pilotage des deux modes, enregistrement de toutes les données de vol sur carte SD, et télémétrie en direct vers la radiocommande.
Les essais en vol
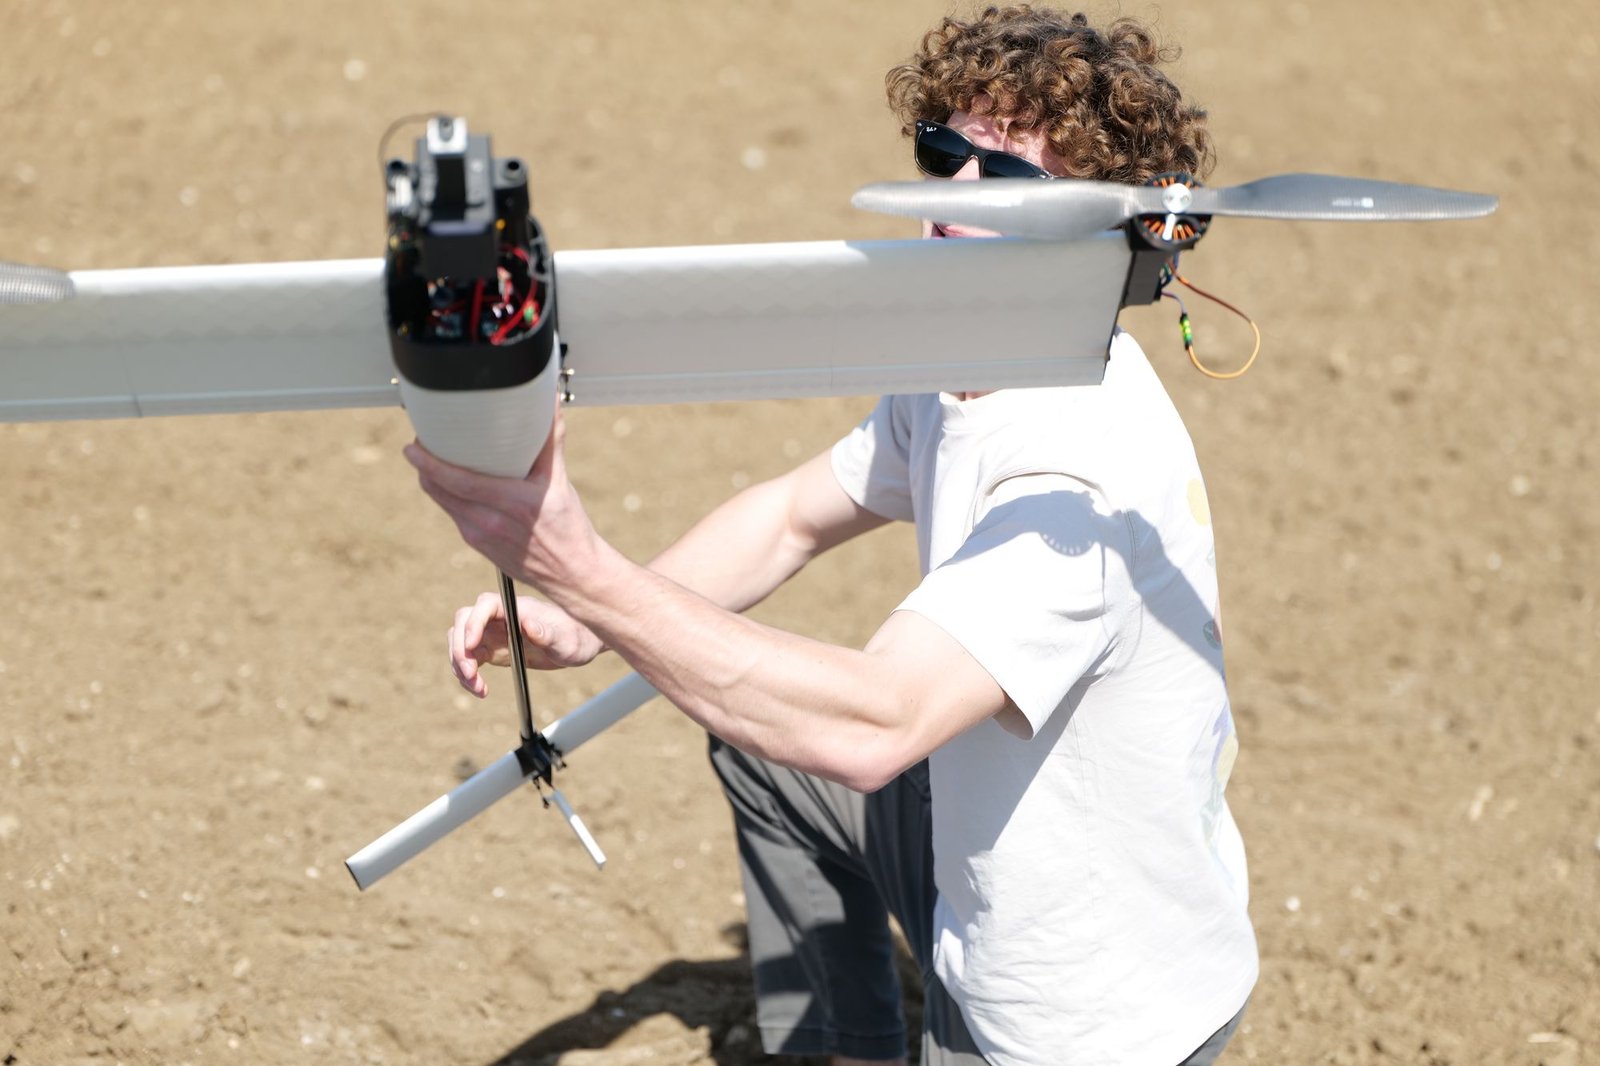
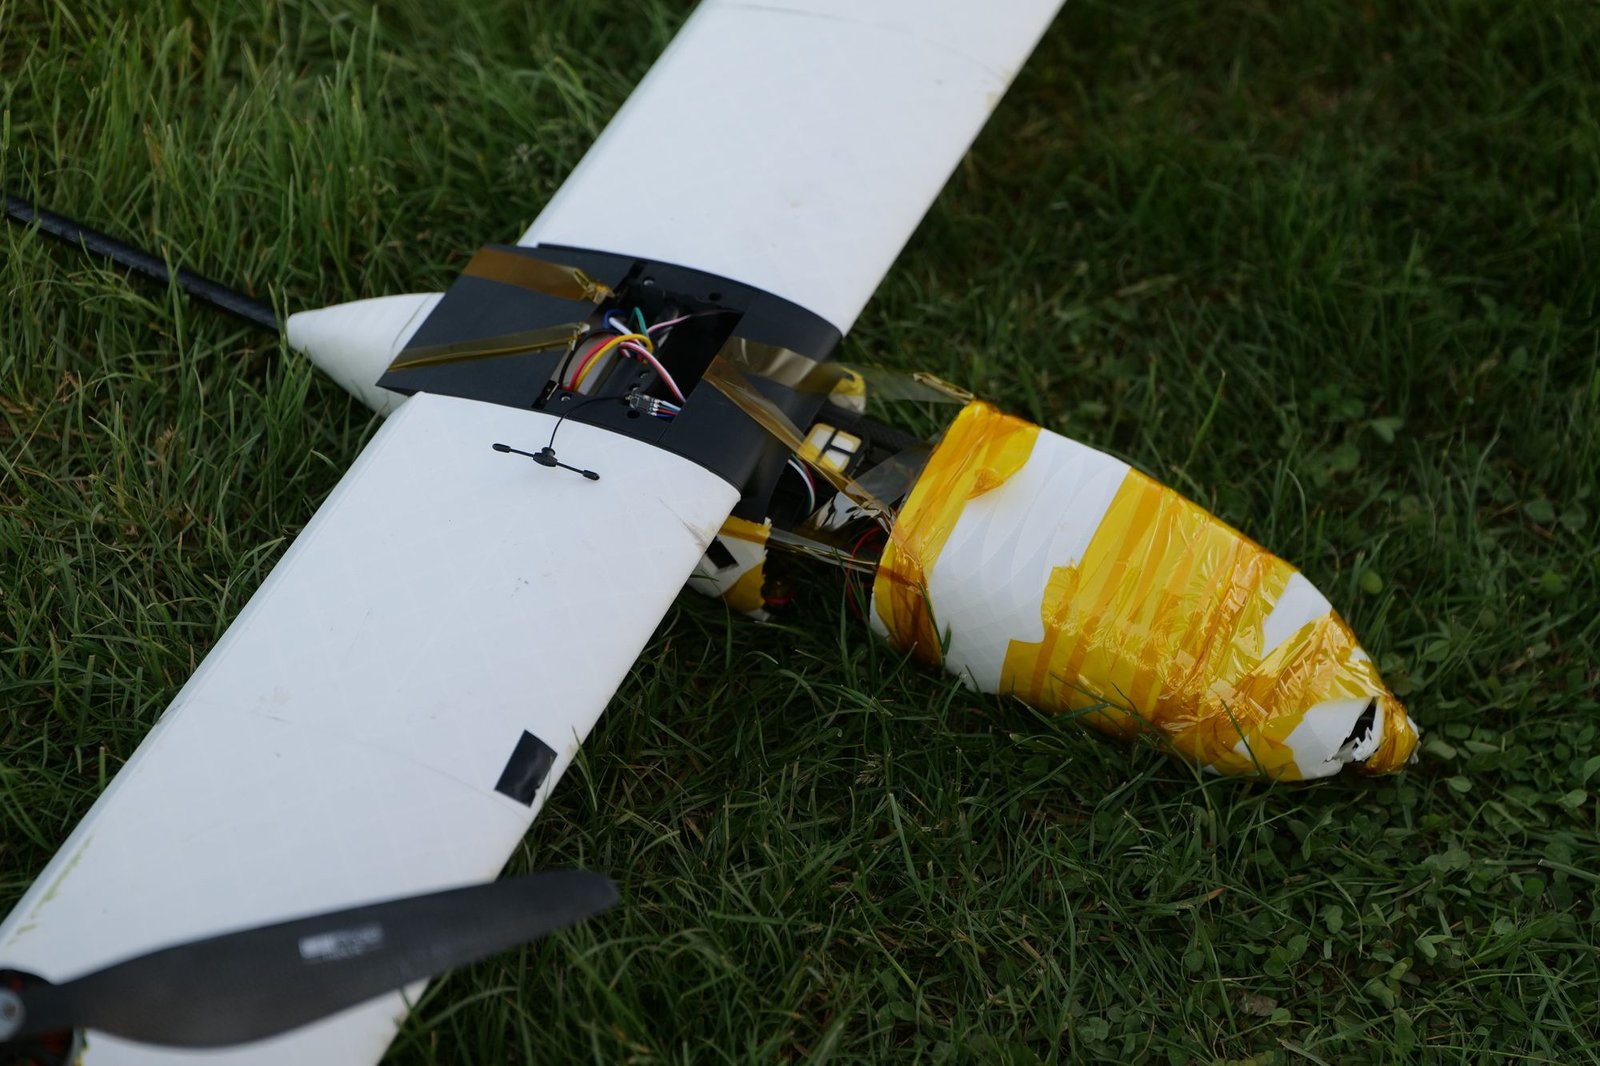
Les essais ont commencé en vol stationnaire, d’abord en intérieur, puis dehors, sur un champ et sur un terrain de club. Chaque vol est enregistré pour être analysé et rejoué.
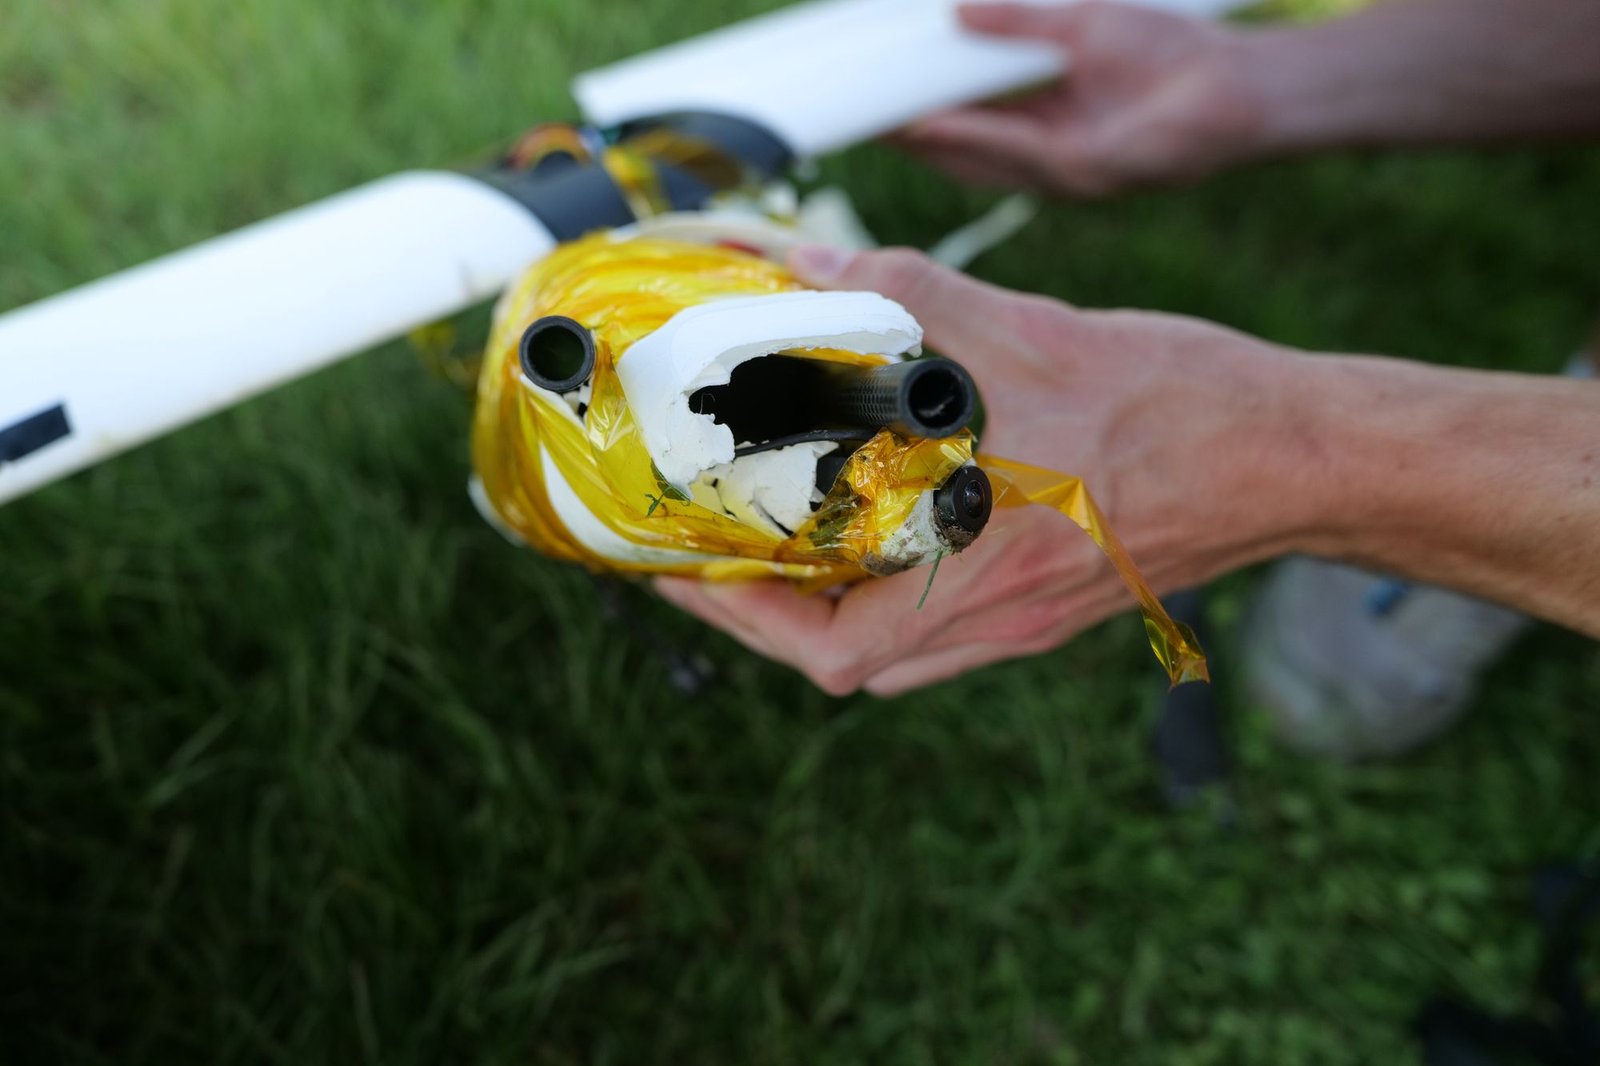
La transition, le passage du vol stationnaire au vol d’avion, est la partie la plus délicate. Elle ne réussit pas toujours du premier coup.
Les étapes
Le contrôleur de vol
Adaptation de dRehmFlight à la configuration birotor basculant.
Premiers vols stationnaires
D’abord dans un couloir, puis dehors, avec les premiers moteurs.
Nouvelle motorisation
Moteurs T-Motor MN5008 et hélices de 18 pouces.
L’avion complet
Aile, poutre et empennage montés ; chasse aux vibrations et enregistrement des vols sur carte SD.
Les vols au champ et au club
Vols en extérieur, quinze minutes de stationnaire sous la pluie, premiers vols au club de modélisme, et DEDAL Studio pour analyser chaque vol.
La première transition
Vols dans le vent, réglages des correcteurs, puis le premier passage en vol d’avion.
DEDAL Studio
L’atelier logiciel du drone. Chaque vol enregistré sur la carte SD devient une session qu’on peut rejouer, mesurer, comparer et transformer en vidéo commentée par ses propres données.
- Vols enregistrés au printemps 2026
- 12
- Temps de vol enregistré
- Près d’une heure
- Mesures par seconde
- Environ 500
- Points de mesure
- 2,5 millions
Rejouer chaque vol
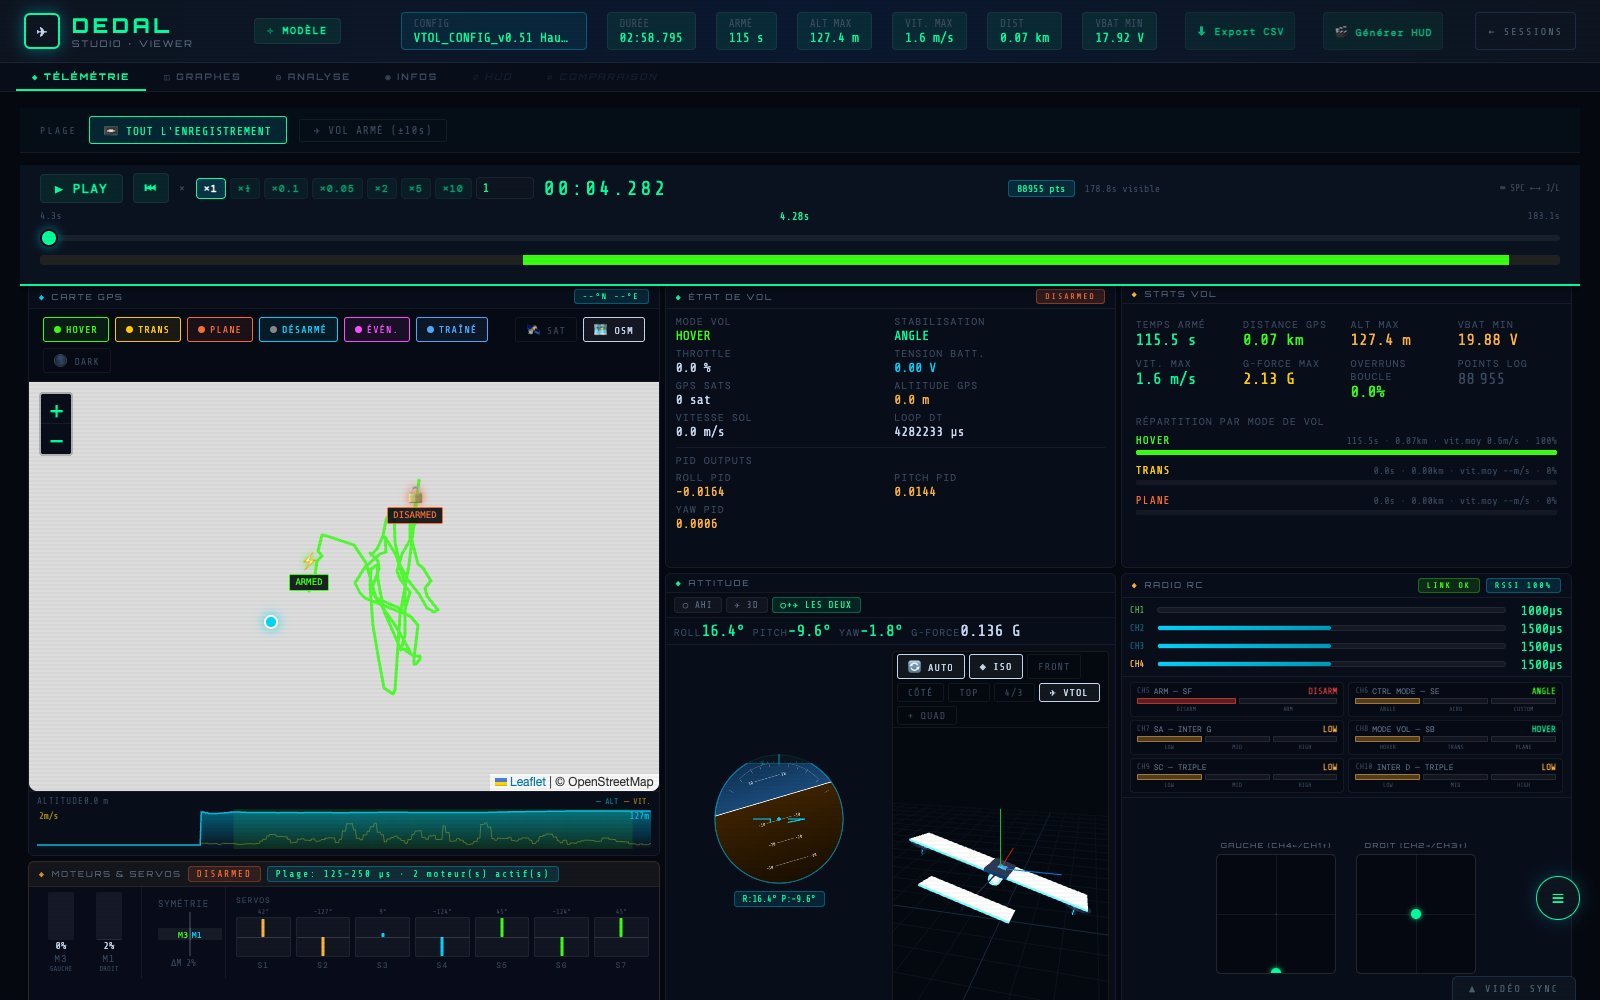
Le vol se rejoue comme une vidéo, au ralenti ou en accéléré. Tout est synchronisé sur le même curseur : la trace GPS, colorée selon le mode de vol (stationnaire, transition, avion), l’horizon artificiel et le modèle 3D du drone, les voies de la radiocommande, la commande de chaque moteur et de chaque servo.
À côté, les chiffres du vol : temps armé, altitude et vitesse maximales, facteur de charge, tension minimale de la batterie, et le temps passé dans chaque mode.
Tous les signaux, côte à côte
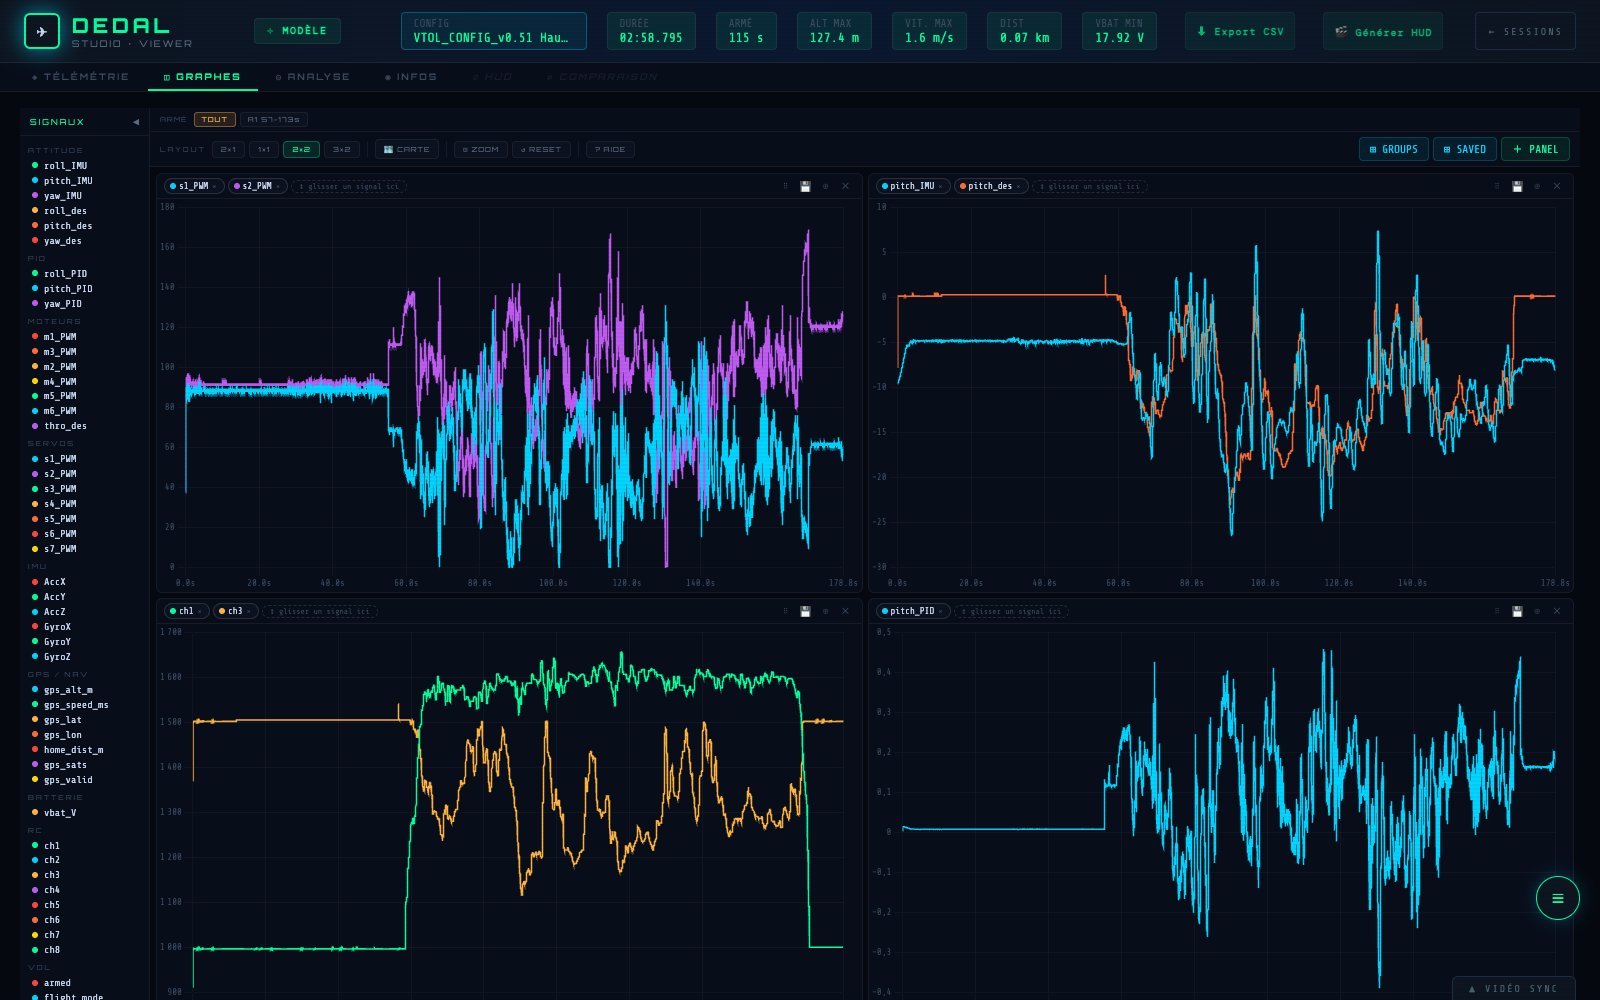
Des dizaines de signaux enregistrés : assiette mesurée et consignes, sorties des correcteurs, moteurs, servos, centrale inertielle, GPS, batterie, voies radio. On les glisse dans des panneaux pour les comparer, on zoome sur une seconde de vol, et on enregistre la disposition pour retrouver la même analyse au vol suivant.
Ci-dessus, le réglage du tangage : les deux servos d’inclinaison des moteurs, l’assiette du drone face à sa consigne, les manches de la radio et la réponse du correcteur.
Un onglet d’analyse fait aussi le bilan de chaque vol : énergie consommée et tenue de la batterie, correcteurs, vibrations, trajectoire et moteurs.
Des vidéos commentées par leurs données
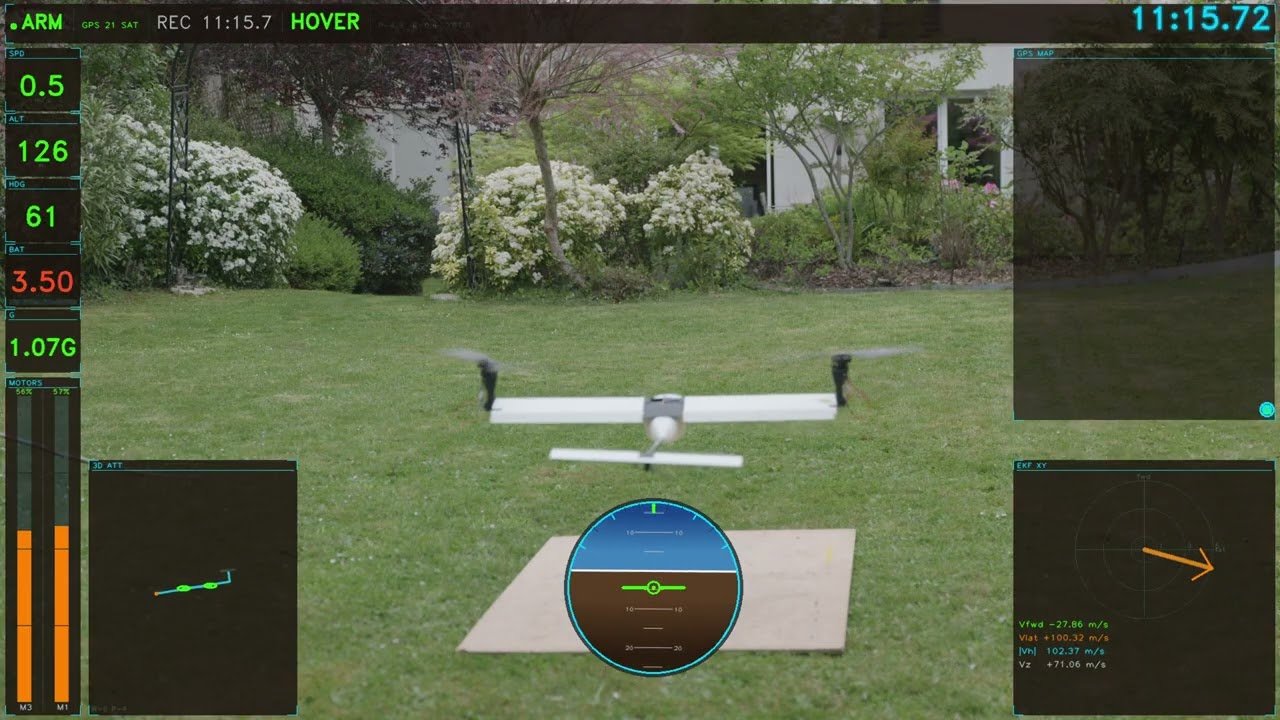
DEDAL Studio dessine image par image une incrustation de télémétrie (mode de vol, altitude, vitesse, batterie, horizon, trajectoire), qui se superpose au film du vol. La vidéo et le journal se calent l’un sur l’autre avec deux curseurs.
Exemple : quinze minutes de vol stationnaire sous une pluie fine.
En direct, et fait maison
Branchée en USB, la radiocommande transmet au Mac la télémétrie que le drone lui envoie en vol : DEDAL Studio l’affiche en direct pendant les essais.
L’application est écrite en Python et en JavaScript, et s’ouvre comme une application Mac. Elle a été construite au fil des essais, en même temps que le drone : chaque problème rencontré en vol a donné un nouvel outil pour le comprendre.
Aussi dans Perdix
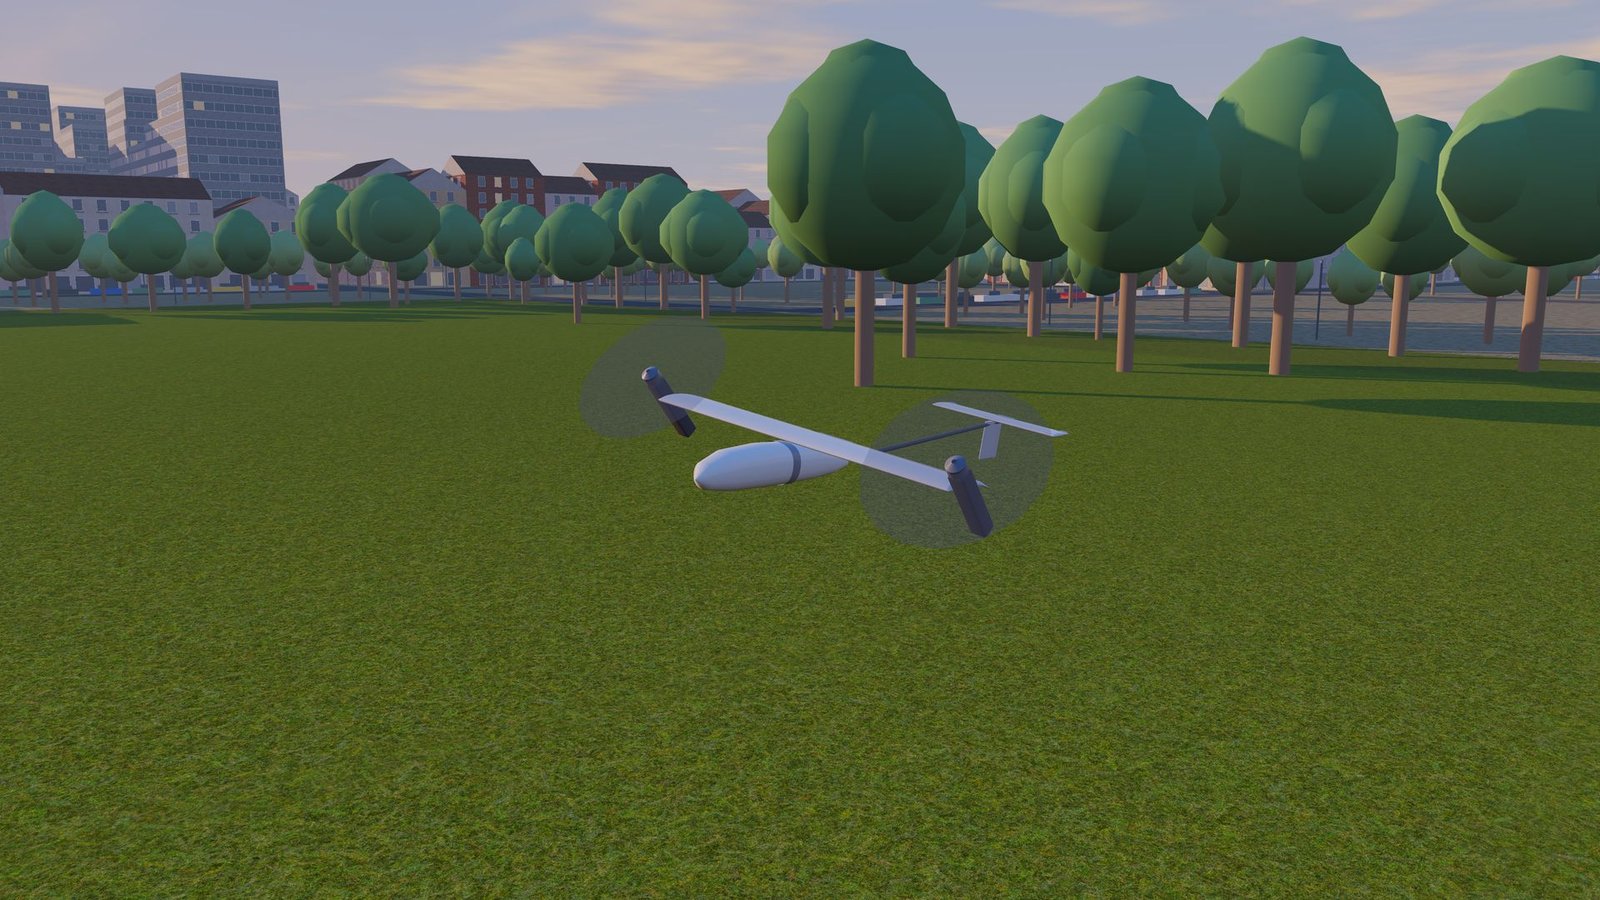
D.E.D.A.L existe aussi dans le simulateur Perdix, construit à partir de sa CAO et piloté par un modèle de son contrôleur de vol : de quoi s’entraîner à la transition sans rien casser.
Découvrir Perdix