Le drone
Comment D.E.D.A.L est conçu, vérifié, et piloté : la structure, les calculs d’écoulement, le contrôleur de vol et la télémétrie.
Conception et fabrication
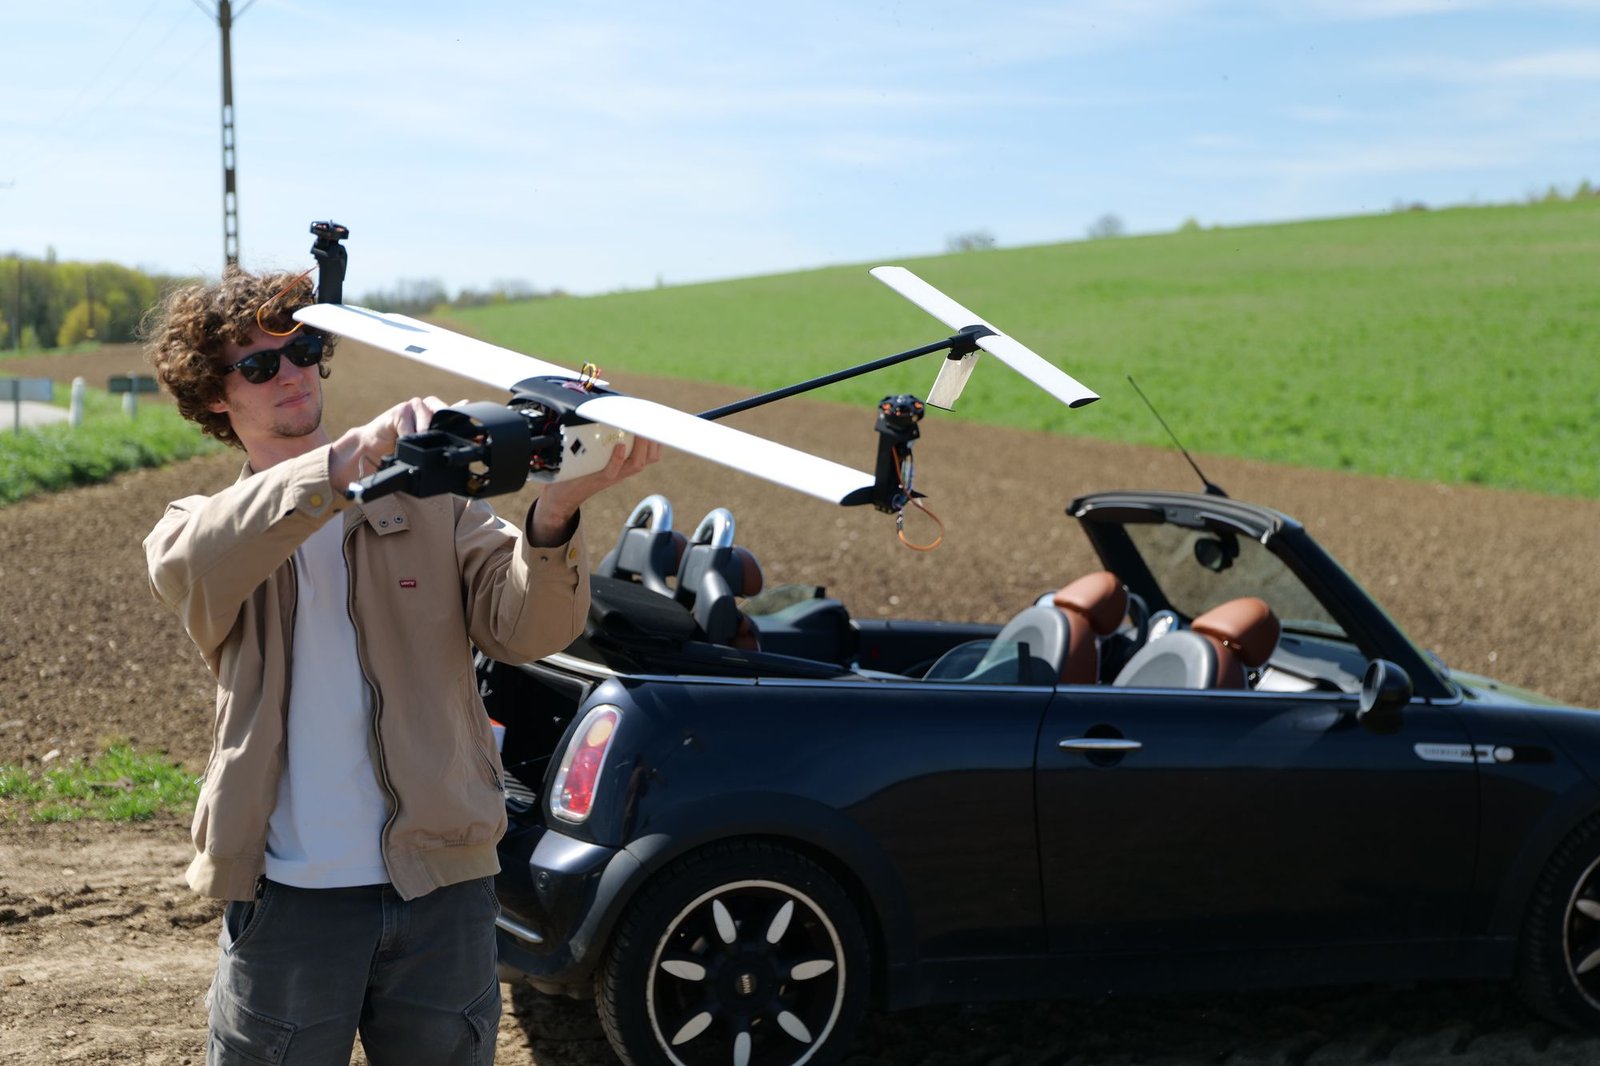
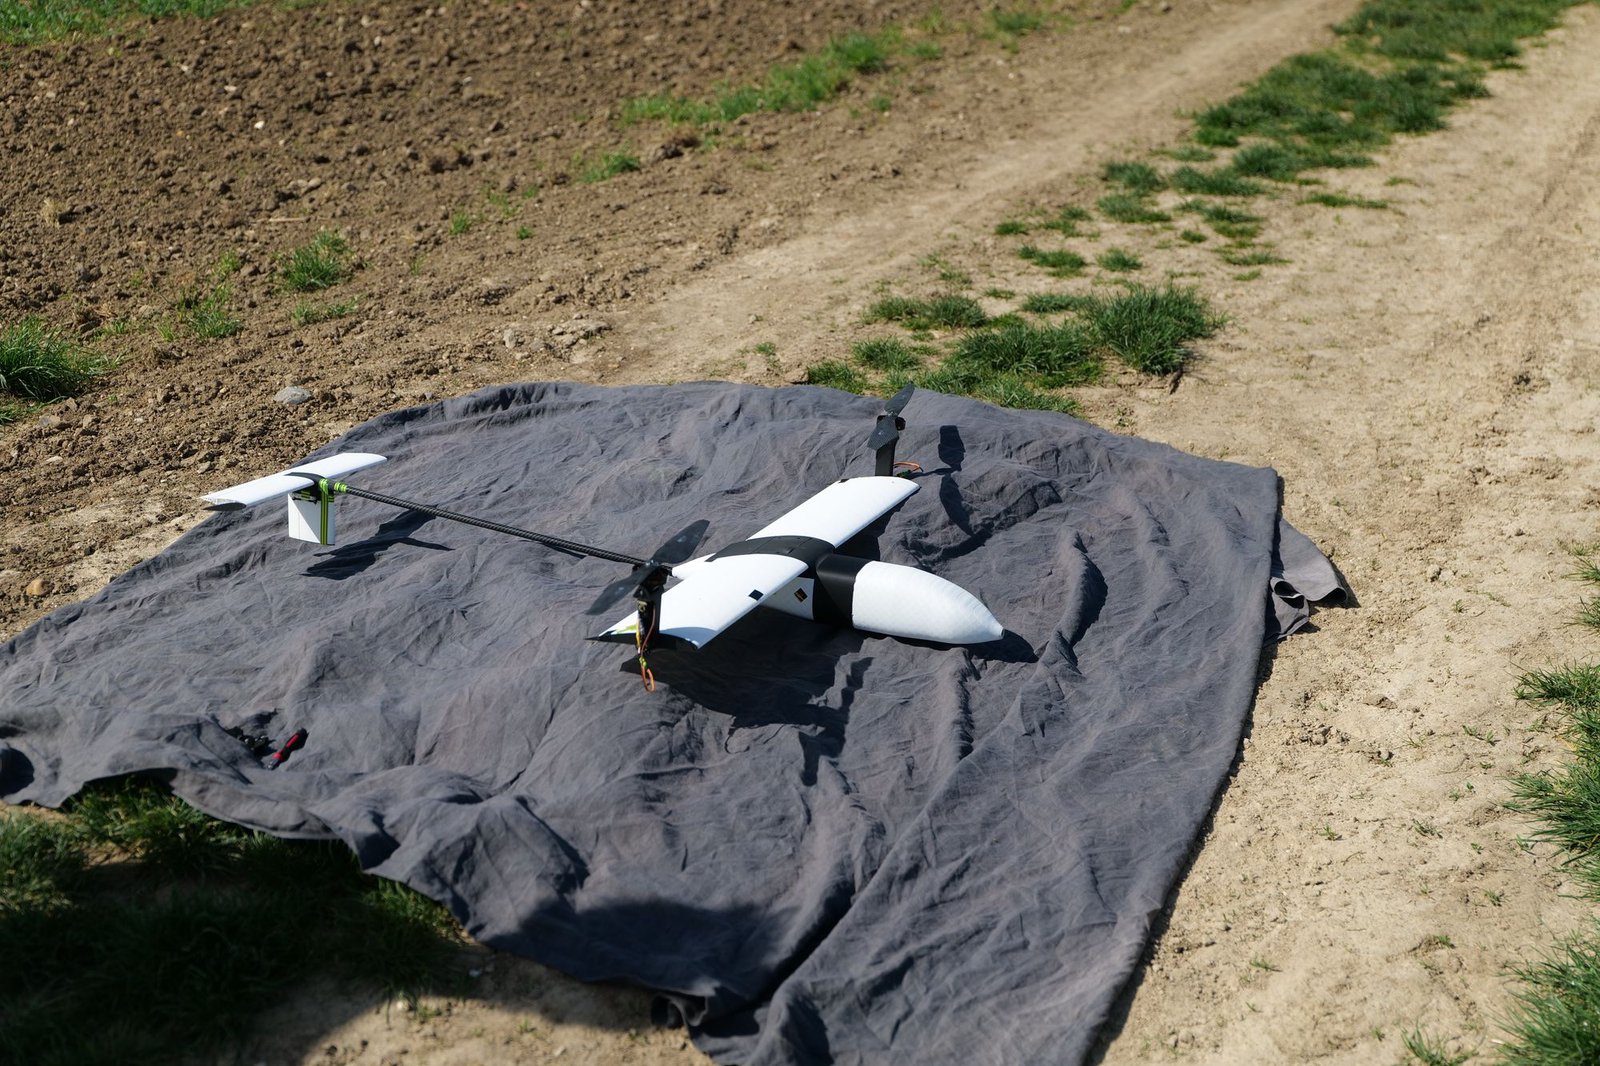
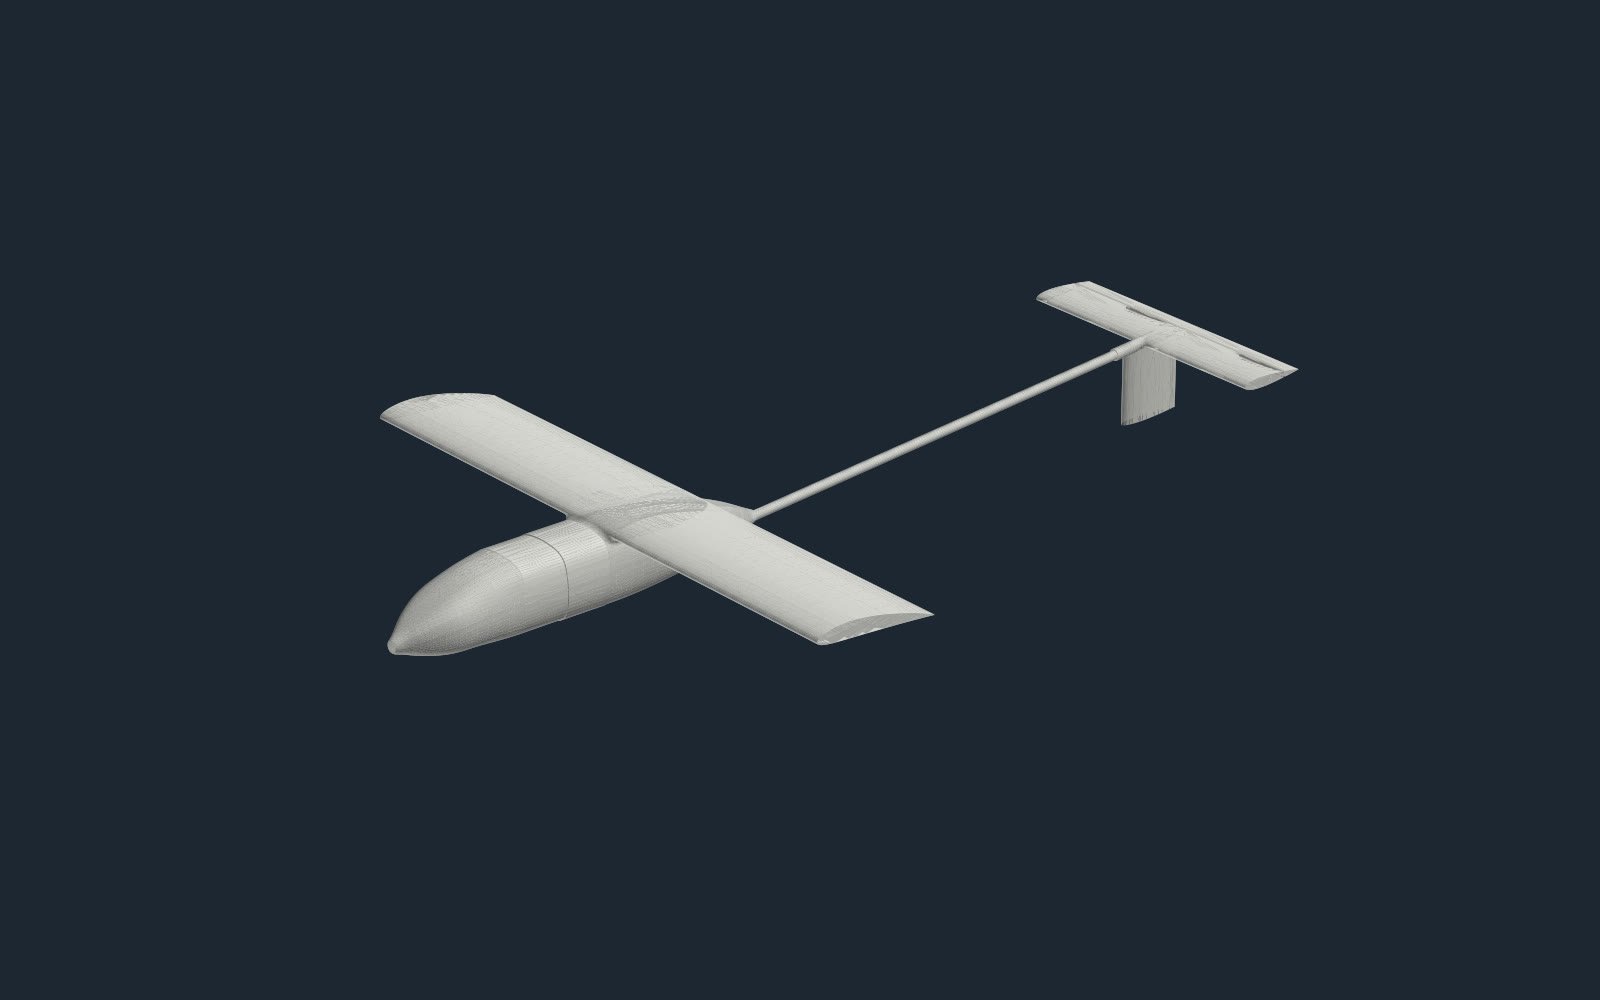
La structure est imprimée en 3D : fuselage, aile, supports moteurs et mécanisme de basculement. L’aile a été étudiée sous XFLR5 et en simulation numérique, et le couple moteur-hélice choisi à partir des courbes mesurées du fabricant : en vol stationnaire, chaque moteur tourne à environ 45 % des gaz.
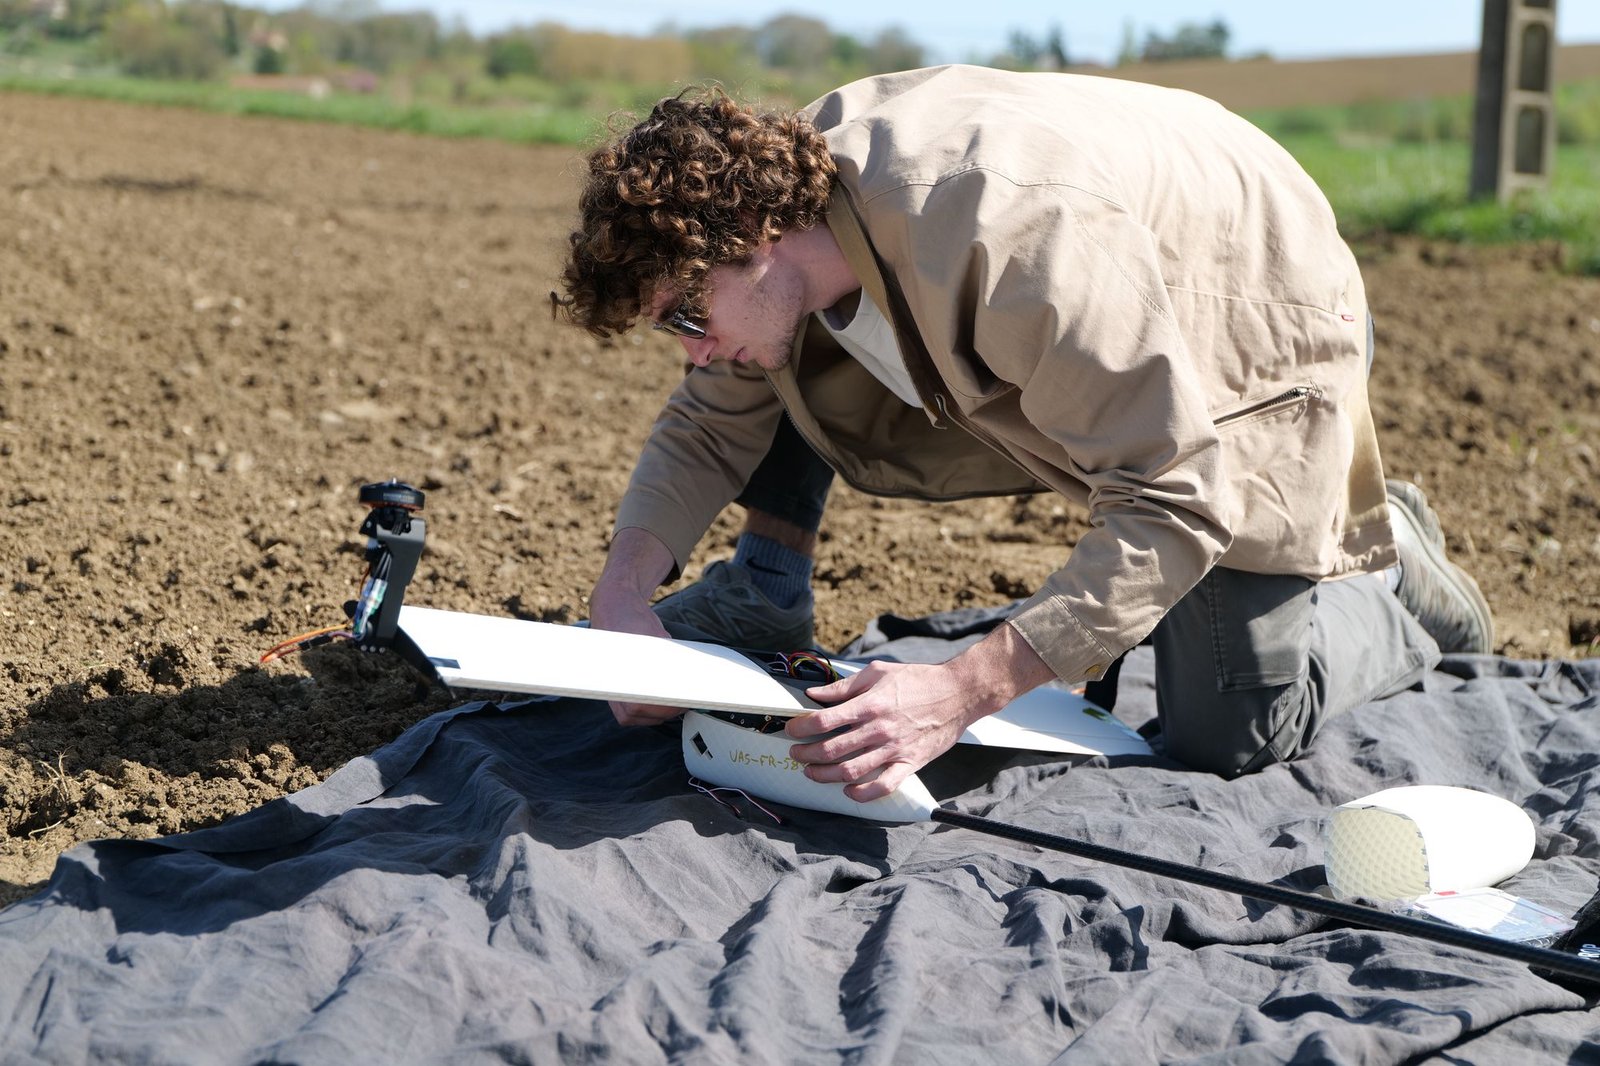
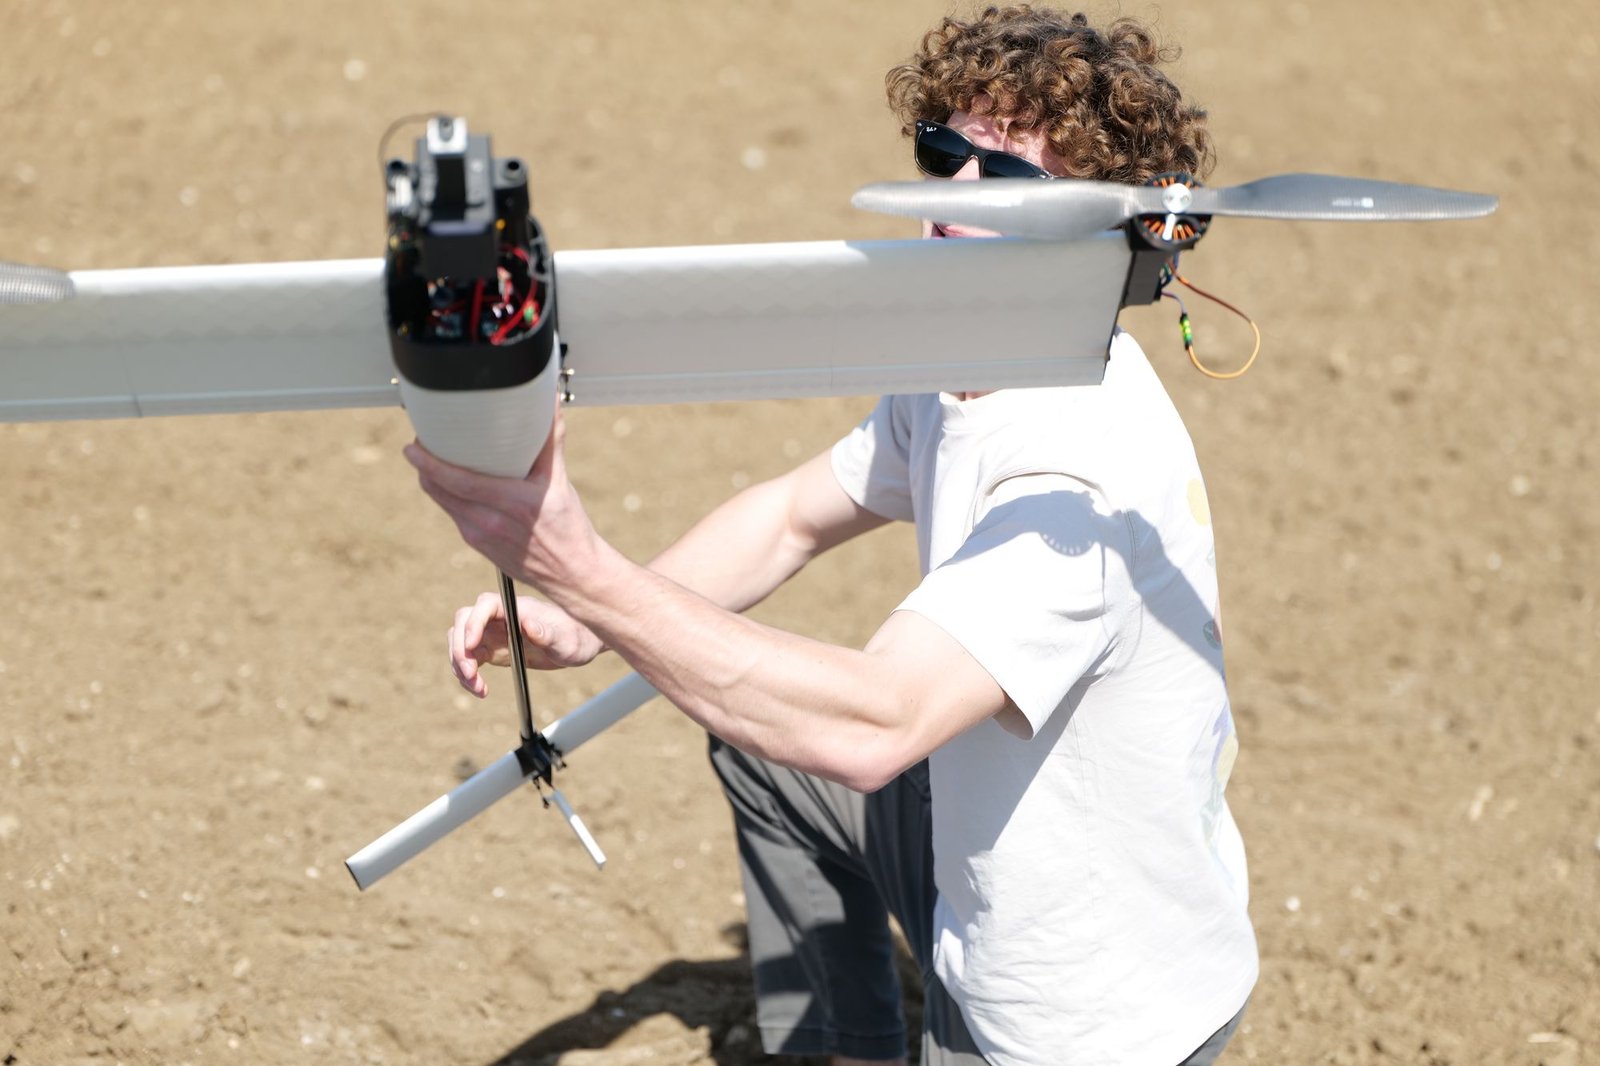
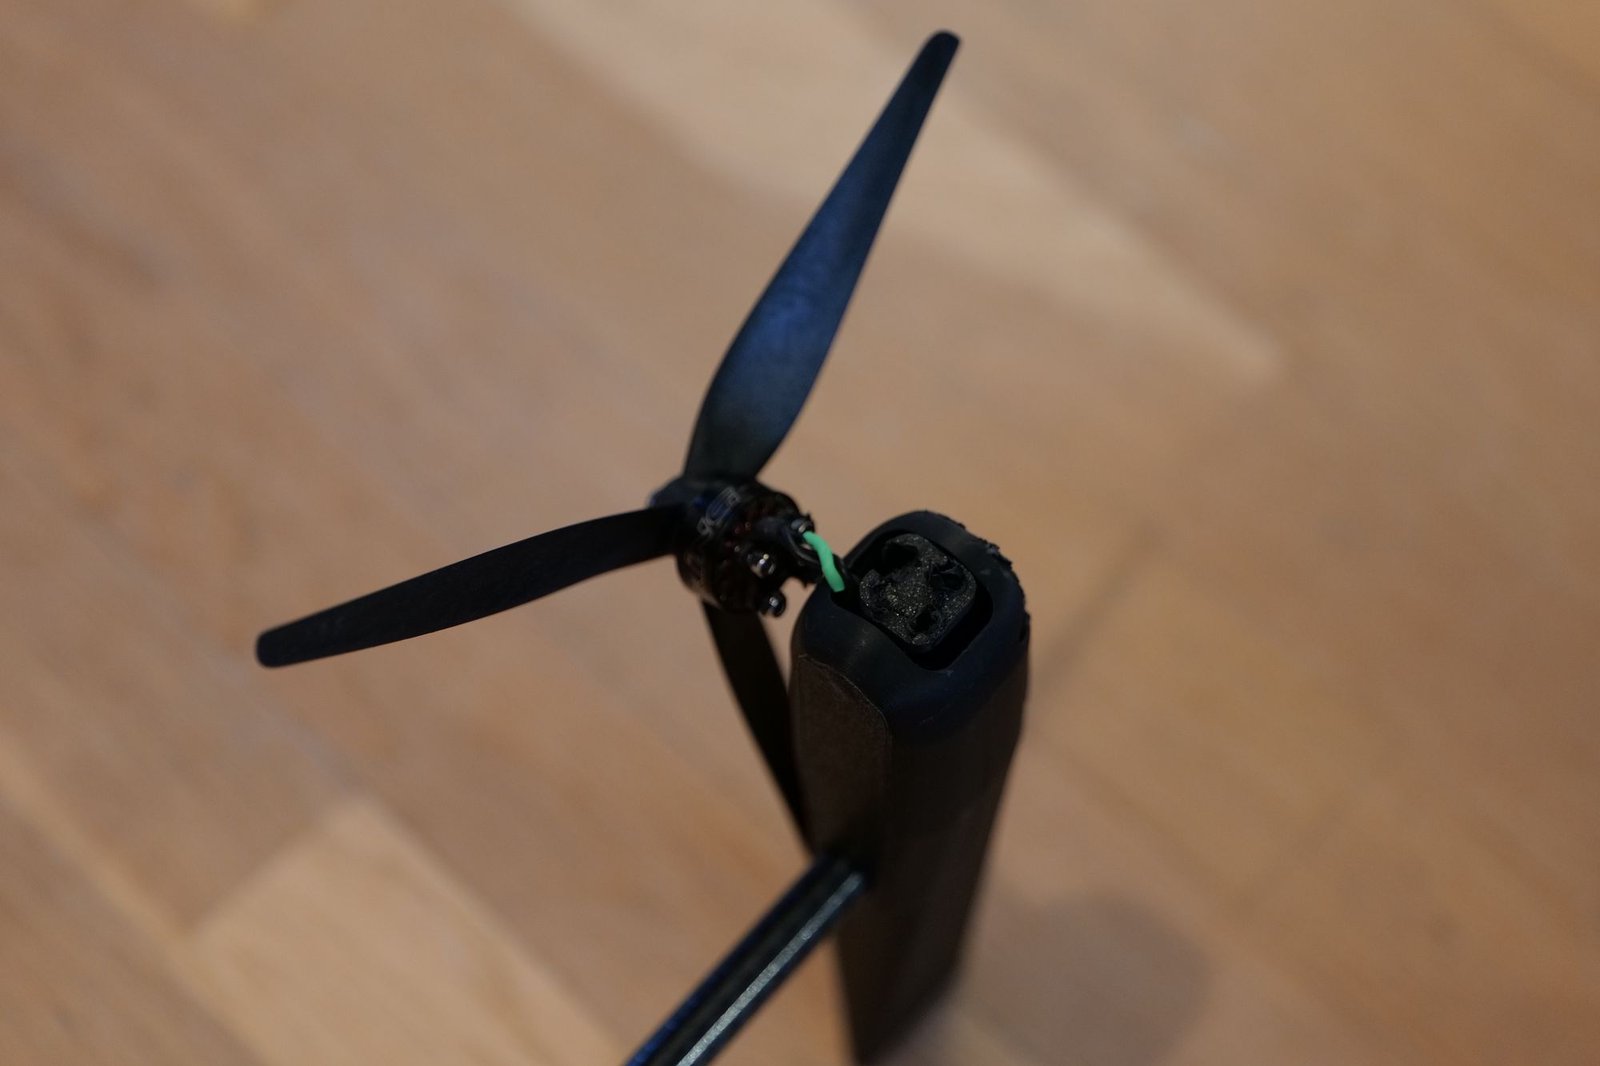
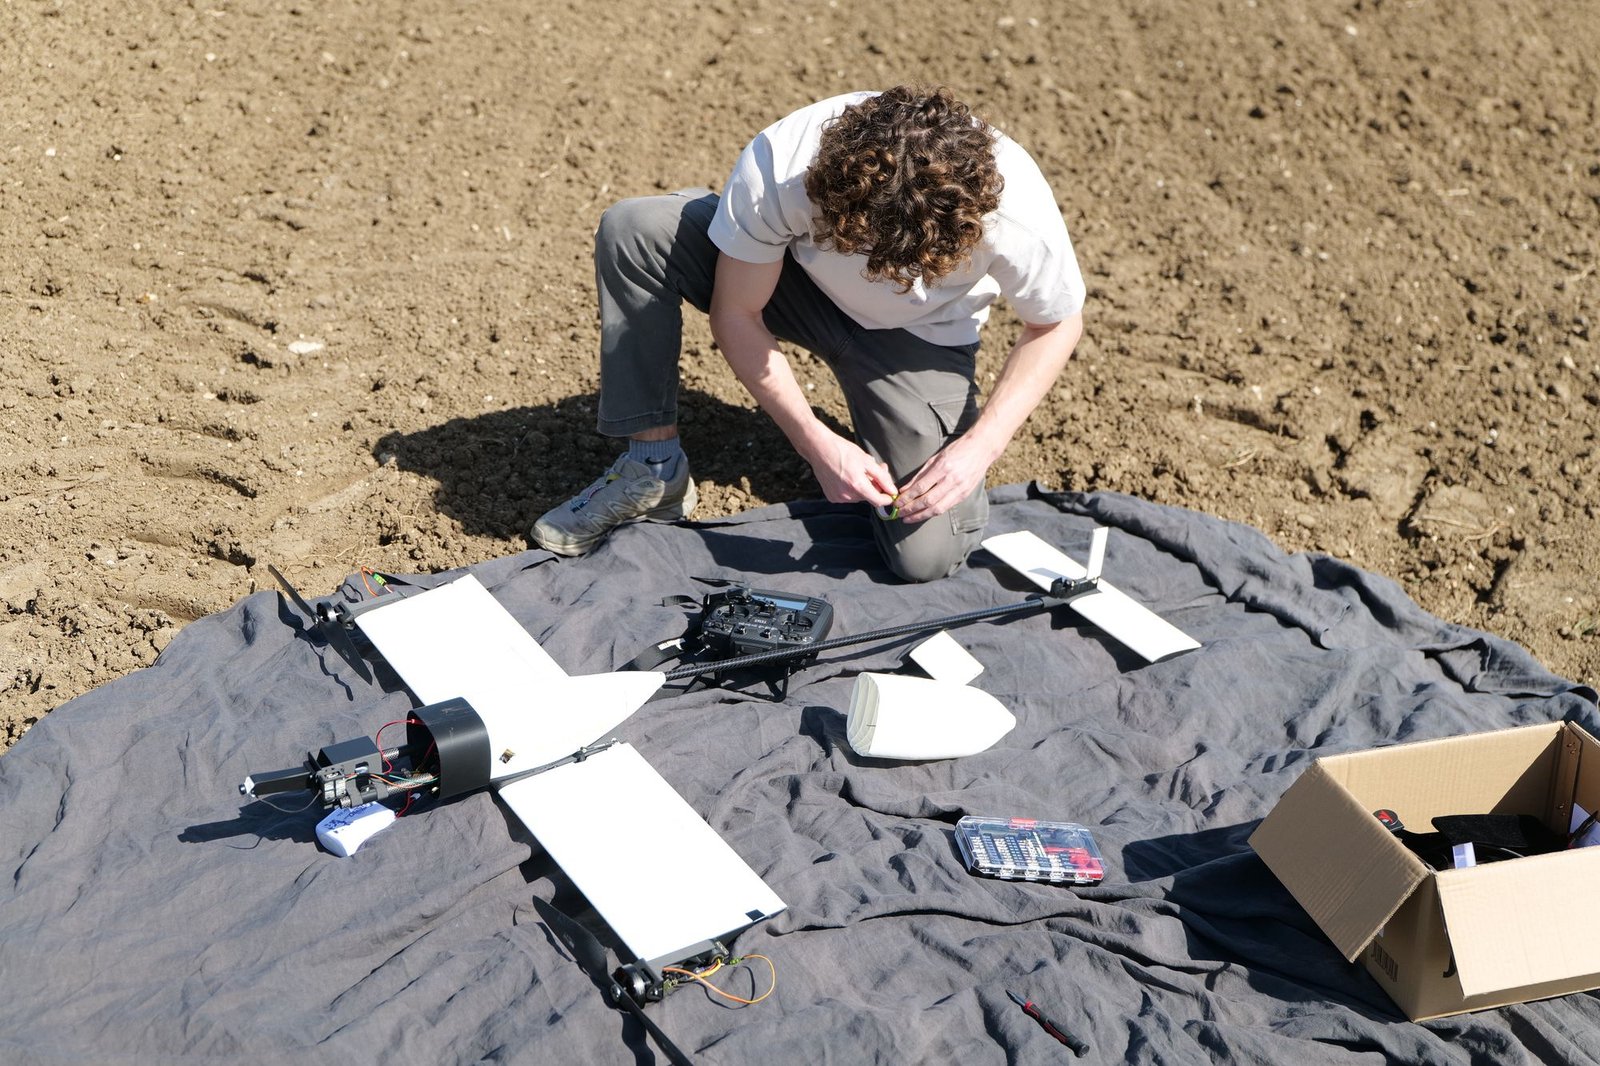
Les outils CFD
Pour vérifier l’aérodynamique de tout l’appareil, et pas seulement de l’aile, j’ai construit un outil de simulation des écoulements (CFD). Il part de la géométrie du drone tirée de sa CAO, prépare le maillage autour, avec une couche limite dimensionnée selon la vitesse, puis lance le calcul dans OpenFOAM.
Il en sort la portance, la traînée et le moment de tangage du drone complet, de quoi vérifier son centrage et sa stabilité. L’outil peut aussi balayer toute une plage d’incidences pour tracer les polaires de l’appareil.
Comme DEDAL Studio, il a été codé avec l’IA : voir L’IA dans mes projets.
Le contrôleur de vol
Le cerveau du drone est une carte Teensy 4.1 avec dRehmFlight, un contrôleur de vol libre pour VTOL écrit par Nicholas Rehm. Il fournit la lecture de la centrale inertielle, l’estimation de l’attitude et les correcteurs. Pour D.E.D.A.L, j’y ai ajouté :
- le mélange propre au birotor basculant : en stationnaire, le roulis se pilote par la différence de poussée entre les deux moteurs, le tangage et le lacet par l’inclinaison de chaque moteur ;
- trois modes de vol sur un interrupteur, stationnaire, transition et avion, qui commandent le servo de basculement central ; en stationnaire, l’inclinaison des moteurs se règle finement depuis la radio et les ailerons servent de volets ;
- le choix en vol entre trois modes de stabilisation : en angle, en vitesse angulaire, ou en angle avec une boucle de vitesse en cascade ;
- la lecture de la télémétrie des contrôleurs moteurs : tension de la batterie, courant et capacité consommée ;
- un GPS, avec le point de départ, la distance et la direction pour y revenir ;
- un enregistreur rapide sur carte SD : une cinquantaine de signaux, 500 fois par seconde, dans un seul fichier par batterie. L’espace est réservé avant le décollage pour que l’écriture ne ralentisse jamais la boucle de contrôle, qui tourne à 2 000 Hz ;
- une bibliothèque de communication avec la radio (protocole CRSF, liaison ExpressLRS) : réception des voies et envoi de la télémétrie.
La télémétrie en direct
Chaque vol laisse deux traces. La première, complète, est écrite sur la carte SD : tous les signaux, 500 fois par seconde, lus après l’atterrissage. La seconde part en direct par la liaison radio.
La radiocommande, une RadioMaster TX16S, et le récepteur du drone communiquent en ExpressLRS. Le lien sert dans les deux sens : la radio envoie les commandes, et le drone renvoie sa télémétrie dans les créneaux laissés libres. Le débit est limité, alors chaque donnée a sa cadence : l’attitude, les moteurs et les servos 25 fois par seconde, les voies de la radio 10 fois, la batterie, le mode de vol et l’état du drone 2 fois, le GPS une fois par seconde.
Une partie de ces messages suit le format standard et s’affiche directement sur l’écran de la radio : tension et courant, attitude, GPS, mode de vol, qualité du lien. Les autres sont propres à D.E.D.A.L, comme la commande de chaque moteur et de chaque servo, le temps depuis l’armement, la distance au point de départ ou le temps de boucle : seule DEDAL Studio sait les lire.
Branchée en USB au Mac, la radio transmet le tout à DEDAL Studio, qui l’affiche en direct pendant les essais.